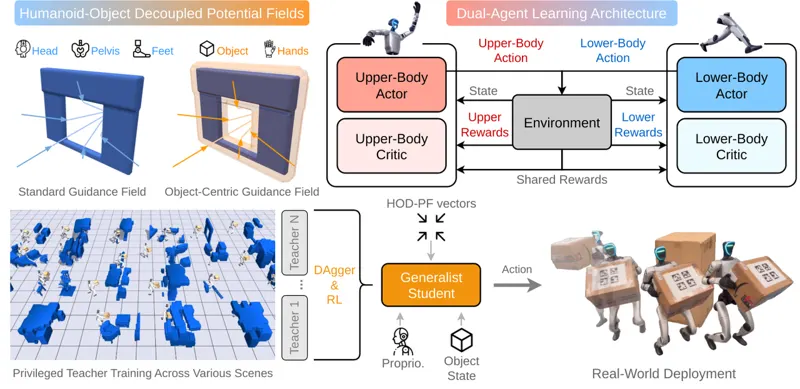
HOTICE:人形机器人抱物穿越杂乱环境HOTICE 以解耦的人-物势场、上下半身双智能体 PPO 与专精到通才蒸馏,让 Unitree G1 抱着箱子穿过侧面、顶部与地面障碍:仿真 2 万次试跑成功率 88.5%,真机 18 次成功 16 次。Toan Nguyen, Weiduo Yuan, Siheng Zhao · 6次阅读 · 2026年9月21日人形机器人Loco-manipulation2026年9月21日