
OpenBelief-Nav:面向开放词汇语言引导导航的证据保留对象记忆
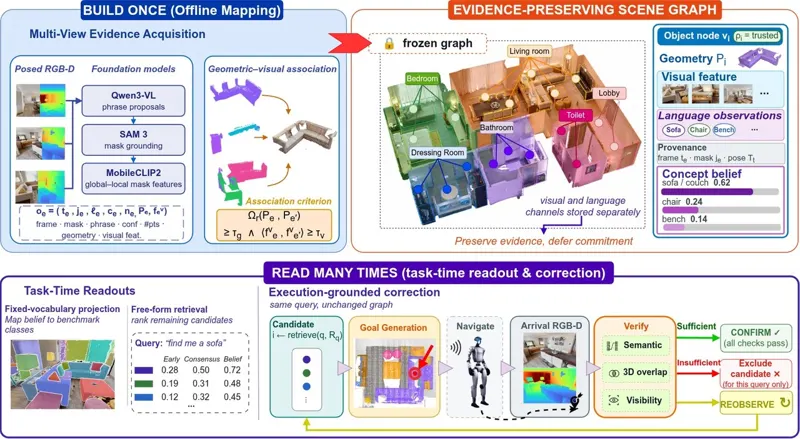
开放词汇三维场景图能为语言引导导航提供紧凑的语义记忆,但现有系统常在建图时把同一物体的多视角描述压成一个标签或融合特征,任务相关但非主流的假设一旦被删除便无法在查询时恢复。OpenBelief-Nav 保留每次观测的短语、可靠性线索和帧—掩码来源,并独立维护聚合几何与视觉表示;任务到来后再对冻结图执行固定词汇投影或自由文本检索。在五个 ScanNet200 场景和八个 Replica 场景上,完整信念投影的 mIoU 分别为 0.2742 和 0.2912,高于匹配的早停投影 0.2393 和 0.2701。在 78 次 HM3D-YCB 导航试验中,共识与早停检索均为 60/78 成功,信念加权为 58/78,DualMap 为 55/78。Unitree G1 的 10 组配对实机案例共 20 次运行,允许最多两次候选验证的纠错策略把确认成功率从 6/10 提升到 8/10。作者表示代码将在论文接收后通过项目主页发布。
Dinh Tuan Nguyen, Anh Dao, Phuong Nam Dang · 11次阅读 · 2026年8月14日
Open-Vocabulary Navigation3D场景图
2026年8月14日