PredActor:预测未来状态的机载人形扩散控制策略
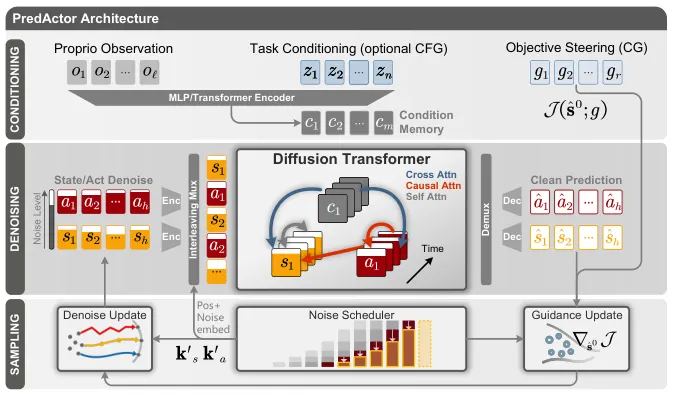
扩散模型能生成多样动作,却很难直接变成人形机器人的闭环控制:生成器—跟踪器分层方案靠参考轨迹操舵,参考可能超出跟踪器能力,物理可行性与抗扰动只能交给另一个控制模块;纯动作扩散直接输出可执行动作,却没有可供测试时引导的未来状态。PredActor 把两条路合成一个直接执行的策略:只用 96 维本体感受历史与可选文本条件,让交错的状态—动作 Transformer 同时去噪 20 步未来状态与动作;未来状态留在策略内部充当可微操舵接口,CFG 放大文本条件动作,CG 把预测状态推向目的地或摇杆速度等测试时目标,下发给 29 个关节的只有动作,既不需要参考跟踪器也不需要特权全身状态。配合滚动去噪与保精度运行时优化(两步 NS-DDIM、堆叠轴全身引导、调度预计算、all-QKV 打包、条件缓存、LibTorch 推理模式),Jetson Orin NX 上完整回调中位 16.790 ms、p95 19.383 ms,593/600 次落在 20 ms 控制周期内。仿真中 45 个目的地到达 44 个,MotionCLIP 文本检索 0.539 对纯动作扩散的 0.424;真机 Unitree G1 六组设置各五次试验,站立到行走、行走到慢跑、站立到下蹲全部成功。
Ye, Lei, Gao, Haibo, Li, Yitang2026年9月21日
Humanoid Control扩散策略全身控制2026年9月21日