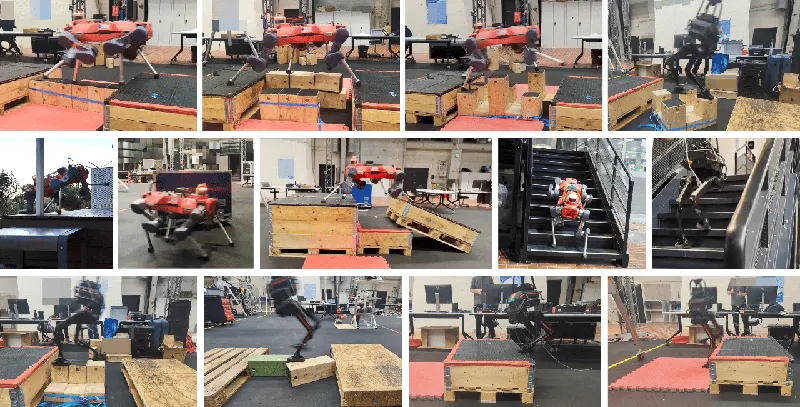
基于注意力神经地图编码的敏捷泛化足式运动
本文提出一个统一的强化学习框架,用于兼顾敏捷与泛化的足式运动。核心是一个注意力地图编码器(AME-2):在提取局部地图特征的同时计算全局地形上下文,并用全局上下文调制局部特征,生成可解释、可泛化的策略嵌入。感知侧提出一套轻量神经建图管线,把深度观测转成带不确定性的局部高程估计并与里程计融合,显式建模噪声与遮挡,且能在并行仿真中以同一份代码运行,便于 sim-to-real 迁移。在四足 ANYmal-D 与双足 TRON1 上验证:控制器零样本穿越未见地形,兼具敏捷性与泛化能力。
Chong Zhang, Victor Klemm, Fan Yang2026年1月13日
腿足行走强化学习Neural Mapping2026年1月13日