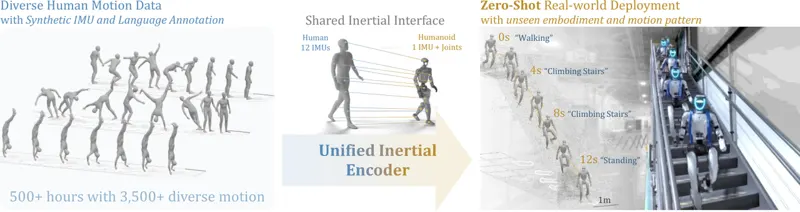
统一惯性编码器:人类与人形机器人动作迁移以运动学合成 IMU 建立共享输入,联合训练速度估计与动作文本对齐,并零样本部署到 Unitree G1。Yutian Chen, Shibo Zhao, Rocky Duan · 19次阅读 · 2026年11月6日Inertial Odometry人形机器人2026年11月6日