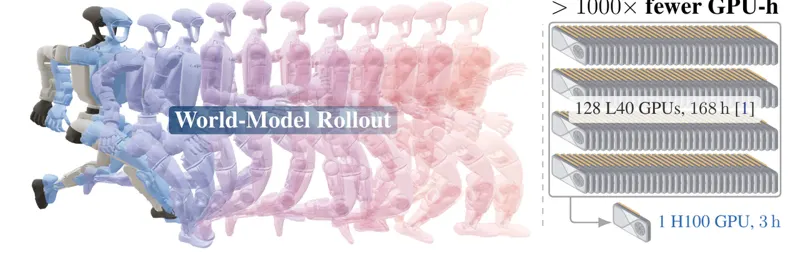
SuperMimic:用一个可微世界模型扩展人形机器人全身控制SuperMimic 用一个可微世界模型复用共享动力学,单卡 3 小时超过 128 卡 SONIC,双卡 9.8 小时后 129,514 条动作零失败。Qiayuan Liao, Yiyang Shao, Junfeng Long · 28次阅读 · 2026年10月20日人形机器人世界模型2026年10月20日