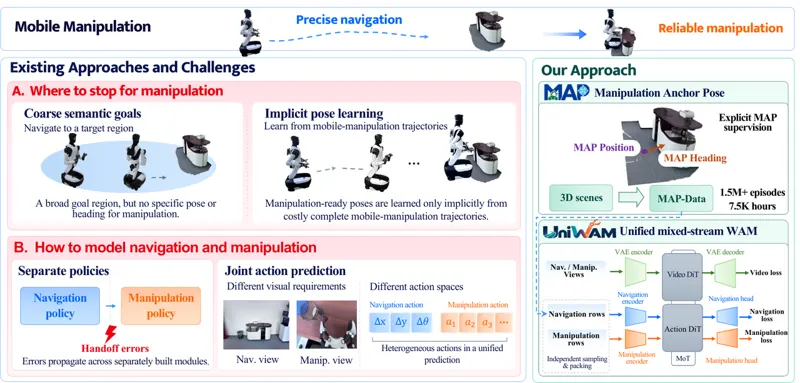
UniWAM:混合流世界-动作建模与操作锚点位姿监督的统一移动操作UniWAM 将导航与操作建模为共享视频和动作扩散主干上独立采样的两条控制流,并用大规模自动生成的操作锚点位姿监督机器人停靠,在 MAP-Bench 与 24 项真机任务上提升导航精度和移动操作成功率。Wei Xue, Keliang Liu, Mingzhang Cui · 29次阅读 · 2026年9月30日移动操作世界动作模型2026年9月30日