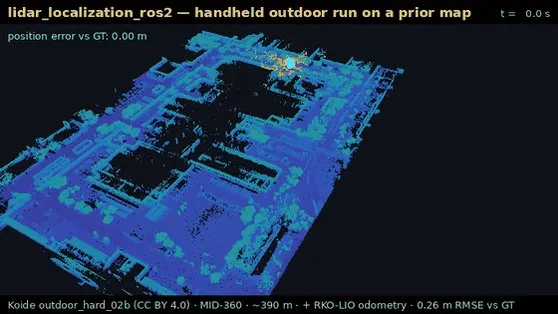
给一张点云地图和一路 LiDAR,就把机器人位姿发布在地图系:NDT/GICP 多后端、IMU 预积分与连续时间去畸变、Nav2 集成;冷启动用分支定界全局搜索初始位姿,跟踪丢失后由带安全闸的监督器重新播种,公开数据集基准全部写进文档。
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。