OmniBrain-0:面向具身智能的统一智能体模型
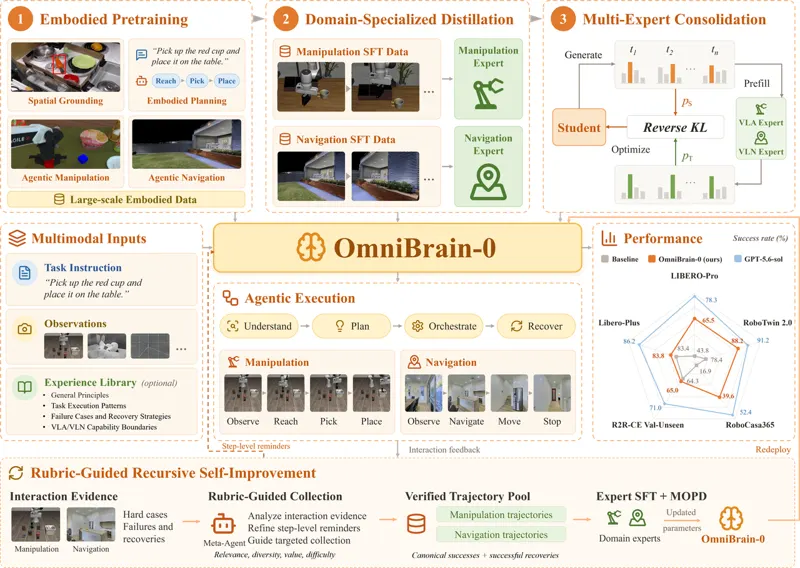
通用具身智能要求机器人在长时序任务中协调多种技能、跟踪任务进度并从失败中恢复。本文提出 OmniBrain-0,一个轻量级统一具身智能体,用共享的高层决策模型统一调度操作与导航,并覆盖任务理解、规划、进度跟踪和反馈驱动的恢复。方法采用具身预训练、领域专用智能体蒸馏与多教师同策略蒸馏三阶段训练,把强教师模型的交互经验分别蒸馏到操作和导航专家,再合并为统一决策模型。评分规则引导的递归自我改进让 Meta-Agent 从执行证据中生成改进后的评分标准、步骤提醒和已验证轨迹,在专家更新后通过多教师同策略蒸馏再次整合。模型在 LIBERO-Pro、LIBERO-Plus、RoboCasa365、RoboTwin 2.0、R2R-CE Val-Unseen 以及多项真实机器人任务上评估,在推理和执行开销显著低于闭源教师的同时取得较强跨域表现。
Xiaomi Embodied Intelligence Team, Yuechen Luo, Chong He · 26次阅读 · 2026年10月26日
具身智能视觉语言动作模型
2026年10月26日