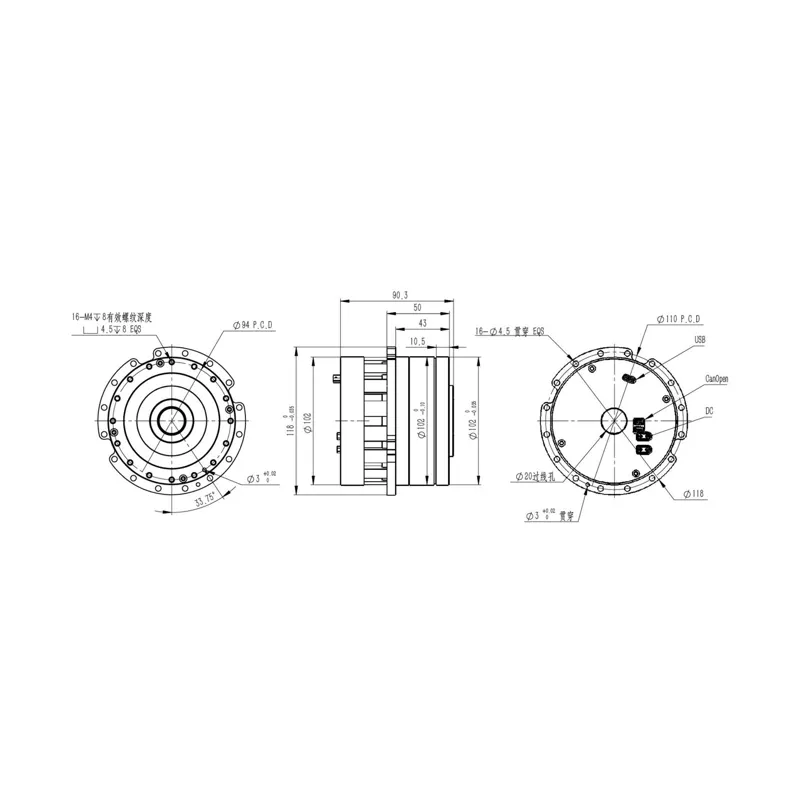
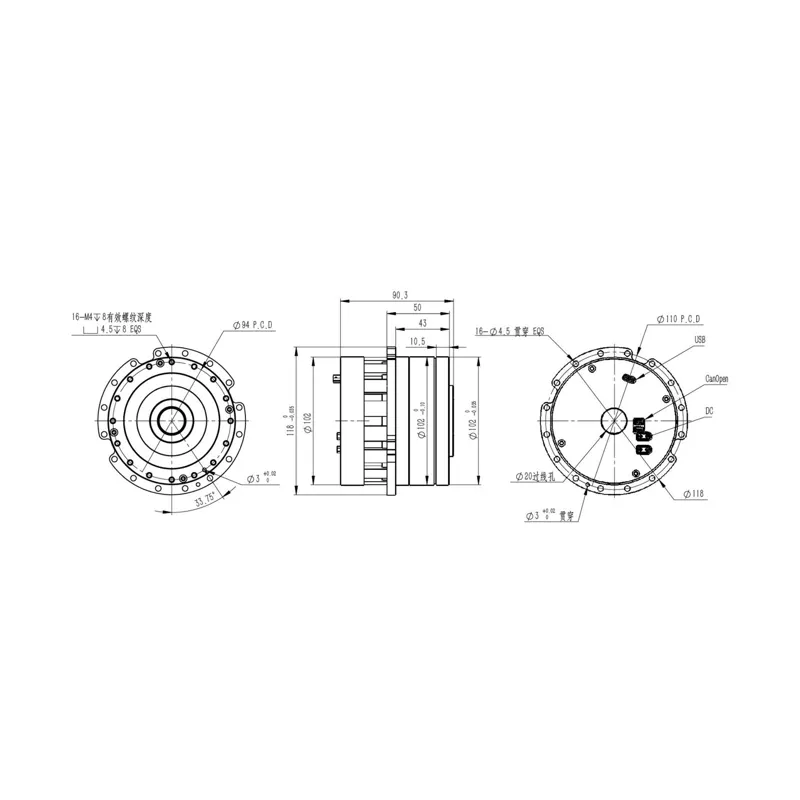
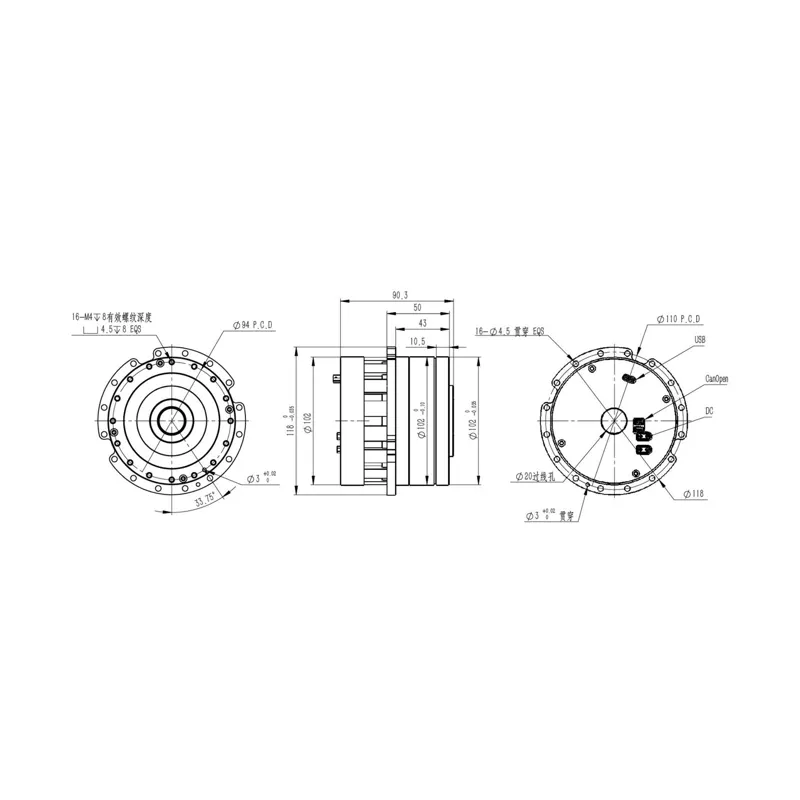
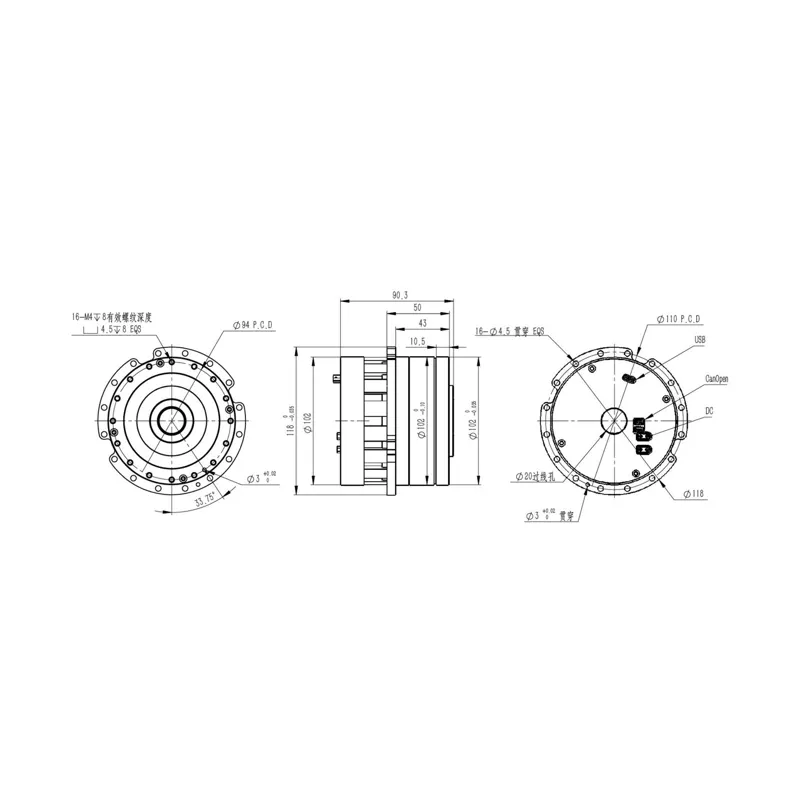
无锡巨蟹智能驱动 CE-RB-R120-161-MAX-FBN-I 具身机器人专用模组(MAX版),集成谐波减速器+无框电机+驱动器+编码器,支持 EtherCAT/CANOpen,适用于具身机器人全身关节。
零部件
无锡巨蟹智能驱动 CE-RB-R120-161-FBN-I 具身机器人专用模组(升级版),集成谐波减速器+无框电机+驱动器+编码器,支持 EtherCAT/CANOpen,适用于具身机器人全身关节。
无锡巨蟹智能驱动 CE-RB-R102-161-FBN-I 具身机器人专用模组(标准版),集成谐波减速器+无框电机+驱动器+编码器,支持 EtherCAT/CANOpen,适用于具身机器人全身关节。
无锡巨蟹智能驱动 CE-RB-R48-101-Lite-CO-I 具身机器人专用模组(Lite系列),集成谐波减速器+无框电机+驱动器+编码器,支持 EtherCAT/CANOpen,适用于具身机器人全身关节。
无锡巨蟹智能驱动 CE-HM-R120 人形关节模组,规格 120mm,集成谐波减速器+无框电机+伺服驱动器+编码器,适用于人形机器人四肢关节。支持 EtherCAT/CANOpen 总线。
无锡巨蟹智能驱动 CE-HM-R102 人形关节模组,规格 102mm,集成谐波减速器+无框电机+伺服驱动器+编码器,适用于人形机器人四肢关节。支持 EtherCAT/CANOpen 总线。
无锡巨蟹智能驱动 CE-HM-R83 人形关节模组,规格 83mm,集成谐波减速器+无框电机+伺服驱动器+编码器,适用于人形机器人四肢关节。支持 EtherCAT/CANOpen 总线。
无锡巨蟹智能驱动 CE-HM-R68 人形关节模组,规格 68mm,集成谐波减速器+无框电机+伺服驱动器+编码器,适用于人形机器人四肢关节。支持 EtherCAT/CANOpen 总线。
无锡巨蟹智能驱动 CE-HM-R58 人形关节模组,规格 58mm,集成谐波减速器+无框电机+伺服驱动器+编码器,适用于人形机器人四肢关节。支持 EtherCAT/CANOpen 总线。
无锡巨蟹智能驱动 CE-HM-R48 人形关节模组,规格 48mm,集成谐波减速器+无框电机+伺服驱动器+编码器,适用于人形机器人四肢关节。支持 EtherCAT/CANOpen 总线。
无锡巨蟹智能驱动 CE-RM-R110 关节型模组:减速比 100:1,额定扭矩 7.3 N·m,启停峰值扭矩 267 N·m,额定功率 750 W,额定转速 2000 rpm,尺寸 Φ110×130 mm,重量 3.4 kg。集成 20bit/19bit 双绝对值编码器,EtherCAT/CANOpen 总线通讯,摩擦式阻尼制动器。适用于人形机器人、协作机器人多关节场景。
无锡巨蟹智能驱动 CE-RM-R90 关节型模组:减速比 100:1,额定扭矩 7.3 N·m,启停峰值扭矩 267 N·m,额定功率 400 W,额定转速 3000 rpm,尺寸 Φ90×105 mm,重量 2.2 kg。集成 20bit/19bit 双绝对值编码器,EtherCAT/CANOpen 总线通讯,摩擦式阻尼制动器。适用于人形机器人、协作机器人多关节场景。
无锡巨蟹智能驱动 CE-RM-R80 关节型模组:减速比 100:1,额定扭矩 7.3 N·m,启停峰值扭矩 179 N·m,额定功率 400 W,额定转速 3000 rpm,尺寸 Φ80×100 mm,重量 2.2 kg。集成 20bit/19bit 双绝对值编码器,EtherCAT/CANOpen 总线通讯,摩擦式阻尼制动器。适用于人形机器人、协作机器人多关节场景。
无锡巨蟹智能驱动 CE-RM-R70 关节型模组:减速比 100:1,额定扭矩 7.3 N·m,启停峰值扭矩 146 N·m,额定功率 200 W,额定转速 3000 rpm,尺寸 Φ70×85 mm,重量 1.5 kg。集成 20bit/19bit 双绝对值编码器,EtherCAT/CANOpen 总线通讯,摩擦式阻尼制动器。适用于人形机器人、协作机器人多关节场景。
无锡巨蟹智能驱动 CE-RM-R60 关节型模组:减速比 100:1,额定扭矩 7.3 N·m,启停峰值扭矩 146 N·m,额定功率 100 W,额定转速 3500 rpm,尺寸 Φ70×85 mm,重量 1.5 kg。集成 20bit/19bit 双绝对值编码器,EtherCAT/CANOpen 总线通讯,摩擦式阻尼制动器。适用于人形机器人、协作机器人多关节场景。
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。