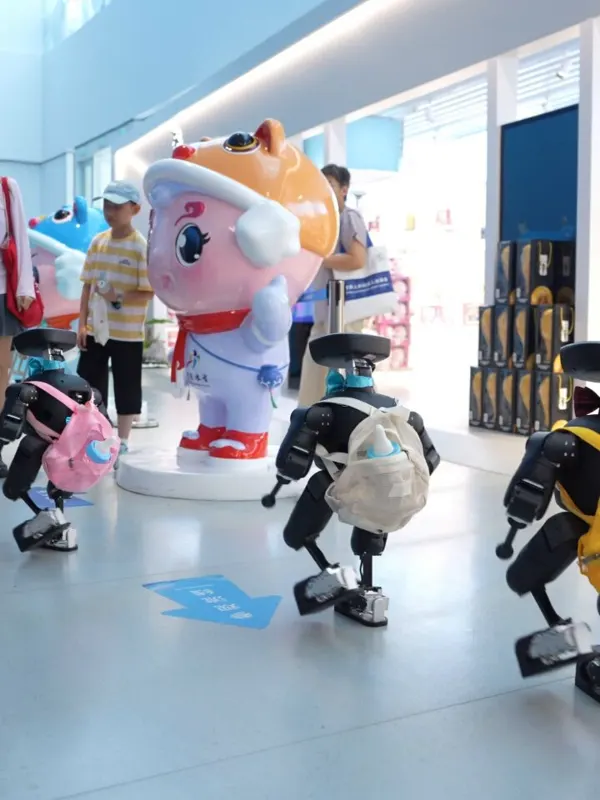
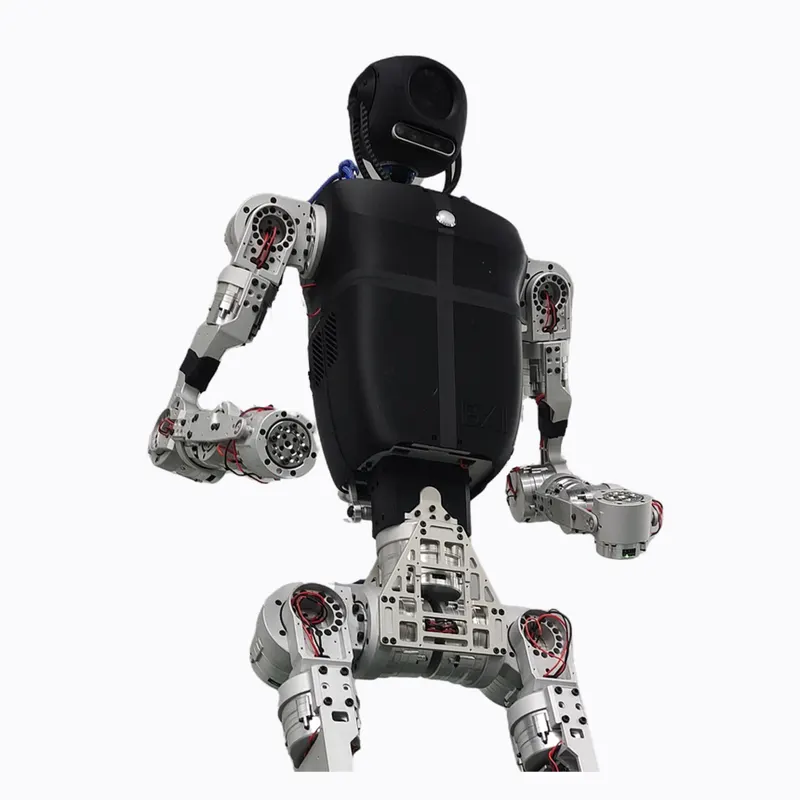
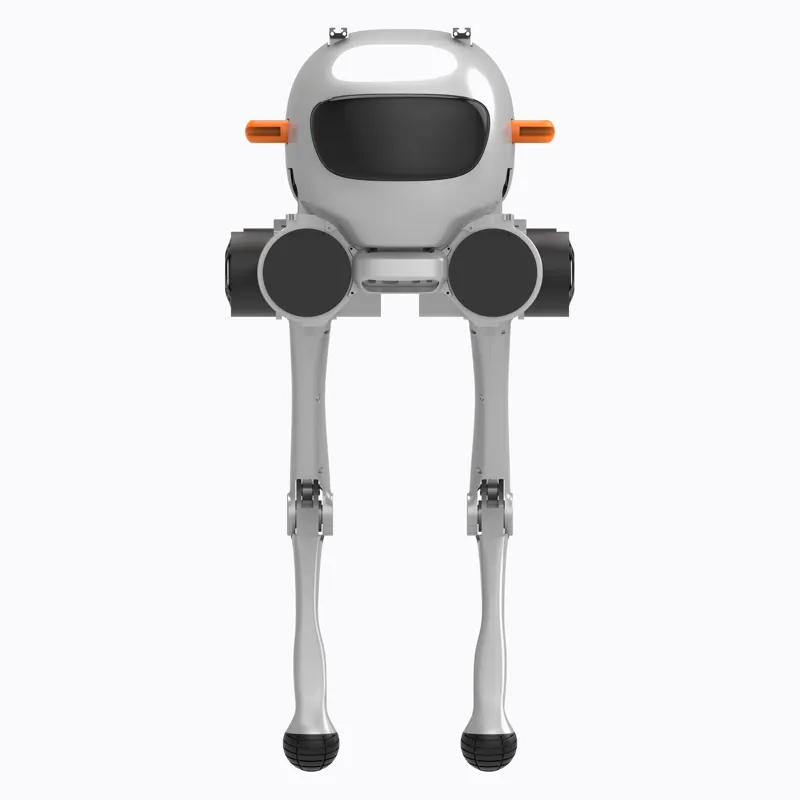
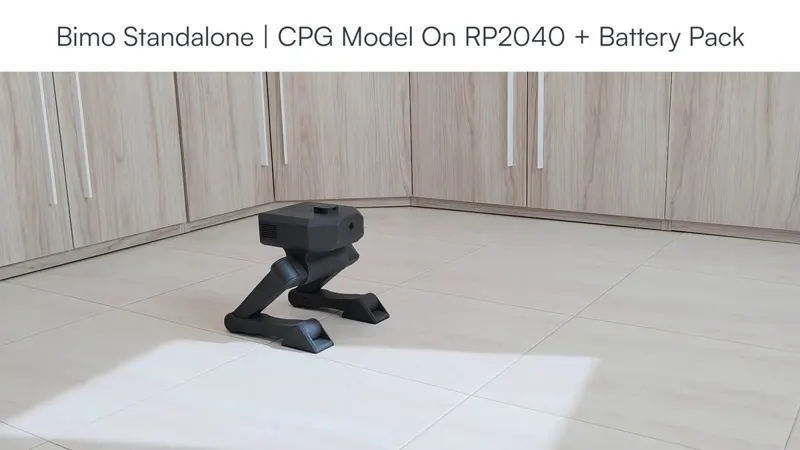
Bimo 是一台 45 厘米、约 1.6 公斤的髋-头双足机器人套件:8 个 STS-3215 总线舵机、BNO08x 九轴 IMU、4 路 VL53L0X 测距、2 路 180° 摄像头,主控是自研 RP2040 板,控制闭环 20 Hz。仓库公开 Python 控制 API(1023 行)、三份 MCU 固件(1349 行)、ROS2 封装(1431 行)与 Isaac Lab 训练环境(874 行,含六项奖励、密集域随机化、按系统辨识建模的 STS3215Actuator:3.113 Hz 带宽、方向性齿隙、5 ms 总线延迟),外加 26MB 的 Bimo.usd 模型。CPG 步态的 104 个傅里叶系数与逐关节增益在 Python 与 C 里各存一份;PPO 教师 [256,128,64] 可蒸馏成学生 [64,32],经 onnx2c 编进固件后脱机在 MCU 上行走。代码全部 Apache-2.0,但 README 承诺的 CAD 与电路设计仍标注 coming soon,仓库与全部 git 历史里没有任何 STL/STEP/原理图/Gerber/BOM,也没有预训练权重(两个 release 附件数均为 0)与 DIY 装配手册。当前版本 v1.1.0,198 star,项目处于预订阶段。
Unity 3D 原生引擎架构:手调 PD 平衡控制器+逐脚射线触发 IK,配合 ConfigurableJoint 实现物理仿真布娃娃双足的平衡恢复与行走——无需动捕、离线优化或强化学习,附完整控制论推导与评测协议。
银河通用 Galbot
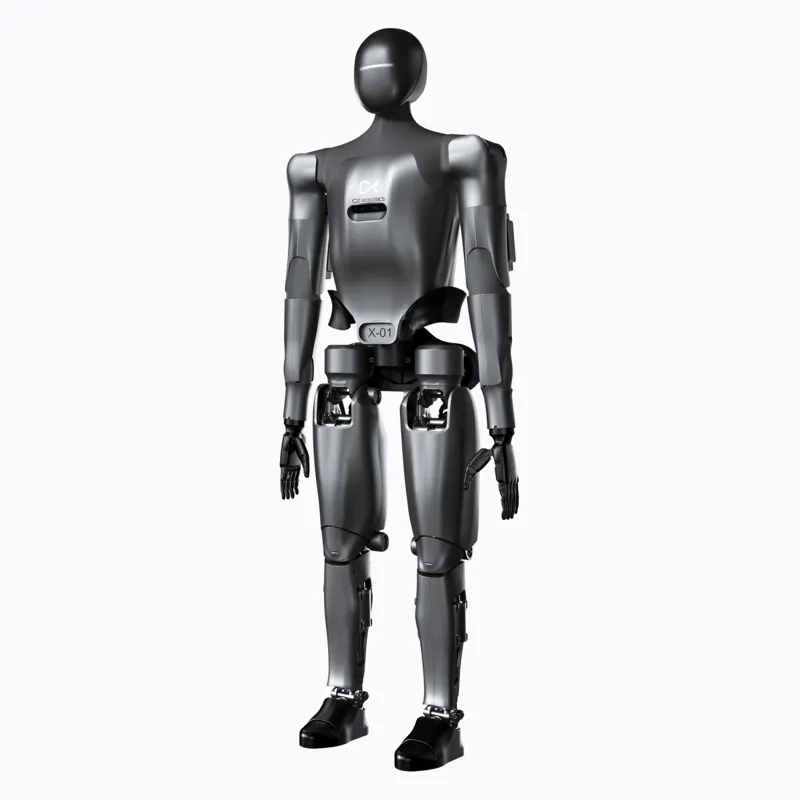
众擎机器人 EngineAI
赛博格机器人 Cyborg Robot
云幕智造 YMbot
清宝引擎机器人 QingBao
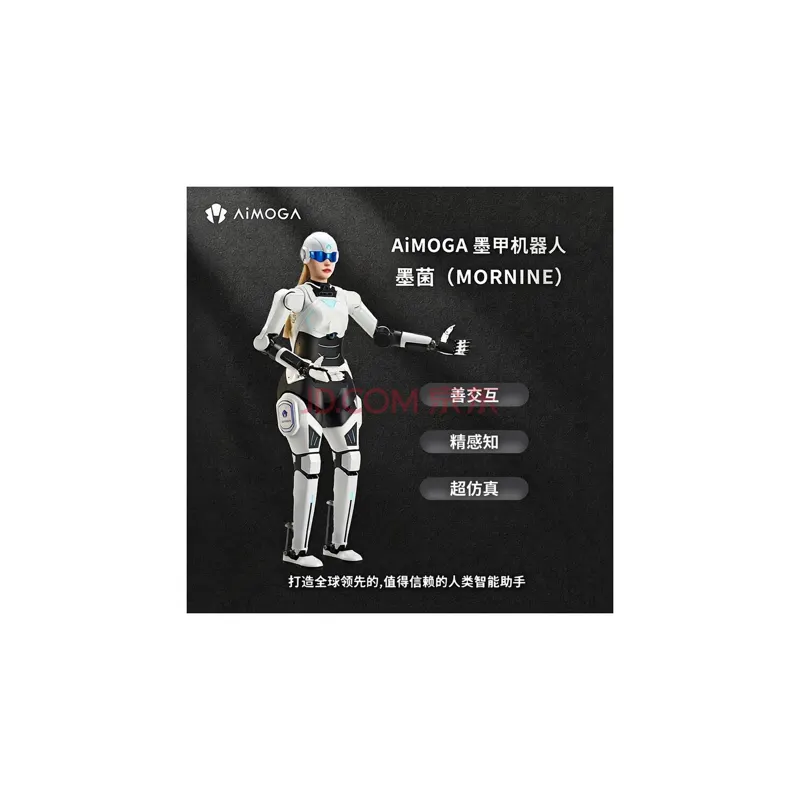
奇瑞墨甲机器人 AiMOGA
月泉仿生
柏奥尼克
格蓝若
OpenLoong 上海人形机器人创新中心
半醒科技
长兴动力
阿童木机器人
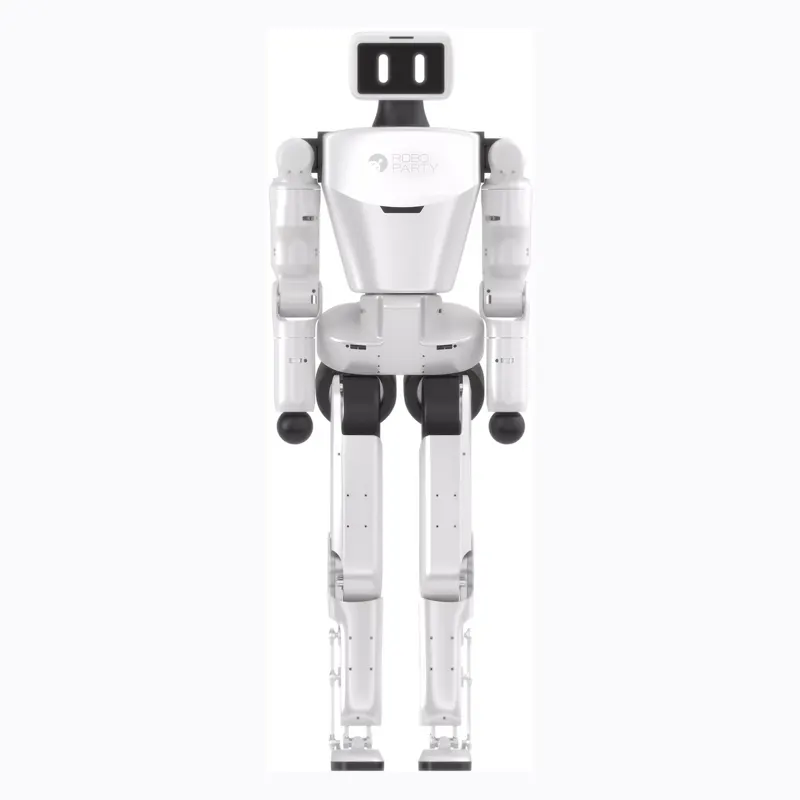
萝博派对 RoboParty
光谷东智 HECBOT
 0:47