
立体视觉策略:用双目感知提升机器人操作
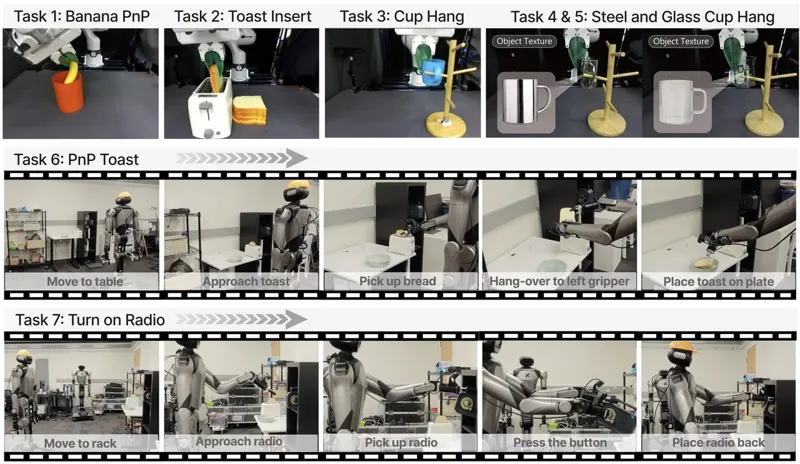
StereoPolicy 直接利用同步双目图像学习任务条件化的空间表示,通过左右跨注意力融合二维预训练特征,避免显式深度图与点云重建。该方法可接入扩散策略、π0.5 和 GR00T-N1.5,在仿真与真实桌面及双臂移动操作中提升成功率,并给出双目基线与工作距离的实用配置比例。
Evans Han, Yunfan Jiang, Yingke Wang · 14次阅读 · 2026年5月11日
立体视觉机器人操控
2026年5月11日作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。