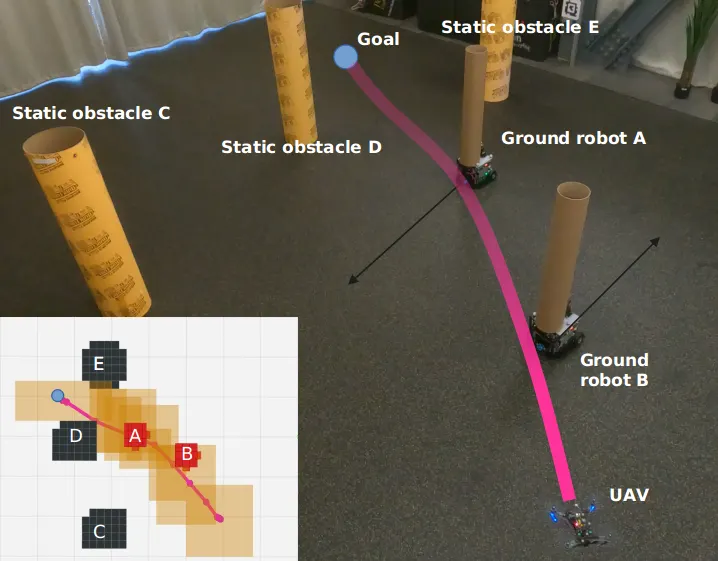
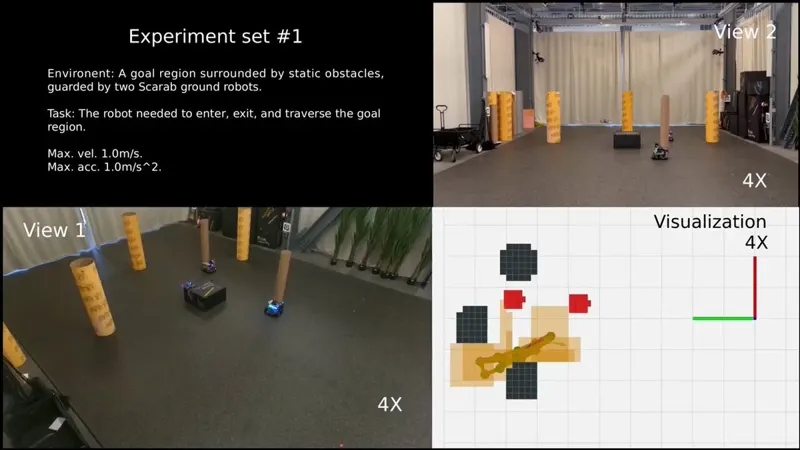
动态环境中的四旋翼安全区间运动规划本文提出安全区间运动规划框架,以时空可见图搜索、UTVD 拓扑分类和时空走廊 B 样条优化,使四旋翼在动态障碍中取得超过 95% 的成功率。Songhao Huang, Yuwei Wu, Yuezhan Tao · 40次阅读 · 2024年9月16日四旋翼运动规划2024年9月16日