
RoboAtom:面向机器人学习的大规模原子动作监督
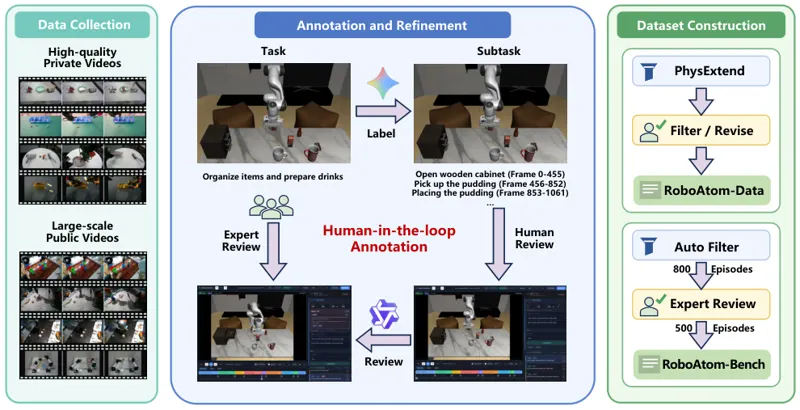
RoboAtom 将 16 个异构来源的机器人轨迹统一为包含技能类别、动作描述与时间边界的原子动作监督,覆盖 144.7 万条轨迹、687.6 万个片段和 16,882.1 小时数据。该方法结合人工种子标注、基于物理信号的同任务标注传播 PhysExtend 以及多阶段质量控制,并构建 RoboAtom-Bench 训练 RoboAtom-Anno。实验表明,自动标注模型在 RoboAtom-Bench 与外部 WGO-Bench 上优于所评测的通用模型,原子动作监督与双系统执行还能提升 LIBERO 与 RoboTwin 的任务成功率。
Xueyuan Wei, Xuanxu Wang, Xudong Li · 14次阅读 · 2026年10月29日
机器人学习Atomic Actions
2026年10月29日