
Depth Anything V4:基于 4D 高斯溅射上黎曼流匹配的动态四维场景重建(已撤稿存档)
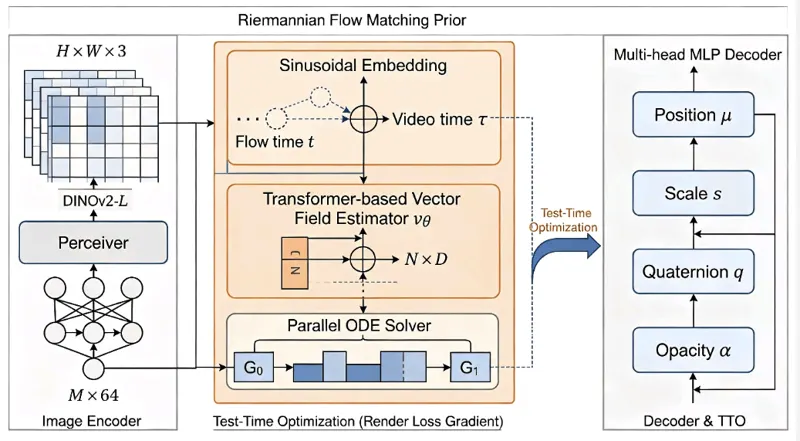
【撤稿存档】arXiv 摘要页标注本文已被作者撤稿(This paper has been withdrawn by Jiaming Fan),v2(2026-08-20)仅余 1KB 撤稿记录,撤稿原因为“Major errors in research”,本站收录仅作批判性阅读与文献存档。论文本身提出 Depth Anything V4(DAV4):从单目视频重建动态 4D 场景,把黎曼流匹配(RFM)直接定义在 4D 高斯溅射参数的非欧流形(尺度、旋转、不透明度)上,使概率路径上的每个中间状态都保持合法,无需事后投影。作者用同数据、同架构、同测试时优化(TTO)协议的确定性 MLP 基线隔离贡献:MLP+TTO 为 0.762,RFM+TTO 为 0.806,+0.044 即 RFM 的孤立增益;欧氏流匹配加投影的消融仅 0.684 且 12.3% 高斯参数非法。预训练 360 GPU-小时,在超过一万场景的部署规模下摊销成本才具竞争力;不确定性以负高斯对数似然与期望校准误差量化;训练损失不使用人工标注深度。
Jiaming Fan, Jian Lu, Jinling Jia · 14次阅读 · 2026年8月18日
4D Gaussian Splatting流匹配
2026年8月18日