LifelongCrossNav:面向跨楼层多目标导航的持久 3D 语义记忆
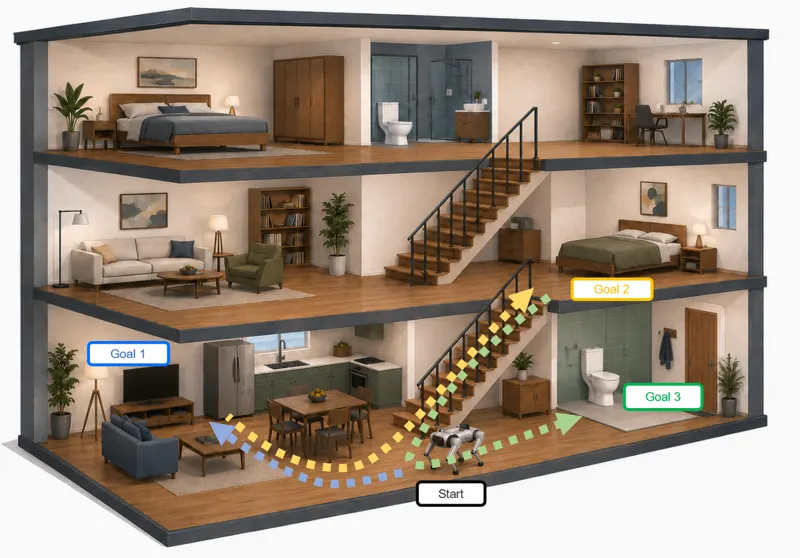
LifelongCrossNav 把「单 episode 内的顺序多目标导航」与「多层建筑中的楼梯通行」合并成同一个问题:用一张支撑感知的稀疏 3D 体素地图同时存放几何与目标无关的视觉-语言特征(SED/CLIP),使后续任意新目标都能按余弦相似度直接检索历史观测;统一策略在平面探索、楼梯穿越与 POI 导航之间按模式切换,并用七种体素状态、延迟楼梯晋升与类型感知的 3D A* 把楼梯从语义标签变成可规划的边。作者同时发布 HM3D-MFMON 基准(36 个场景、927 条三目标 episode,其中 288 条的完整目标序列可证明必须跨楼层)与因果正确的事后逐阶段评测协议。实验上,序列成功率从平面持久地图基线 OneMap 的 16.83% 提升到 29.13%,SPL 从 6.95% 提升到 9.64%;在必须跨楼层的子集上 OneMap 为 0.00%,LifelongCrossNav 达到 7.99%。消融显示后段条件 SPL 的增益来自历史语义检索(History-POI),而非单纯的几何持久化。代码以 MIT 协议开源。
Zehui Li, Zihao Sun, Jiawei Xu · 60次阅读 · 2026年8月7日
Object-Goal NavigationSemantic MemoryMulti-Floor Navigation2026年8月7日