
DeFM:从深度图像学习机器人基础表示
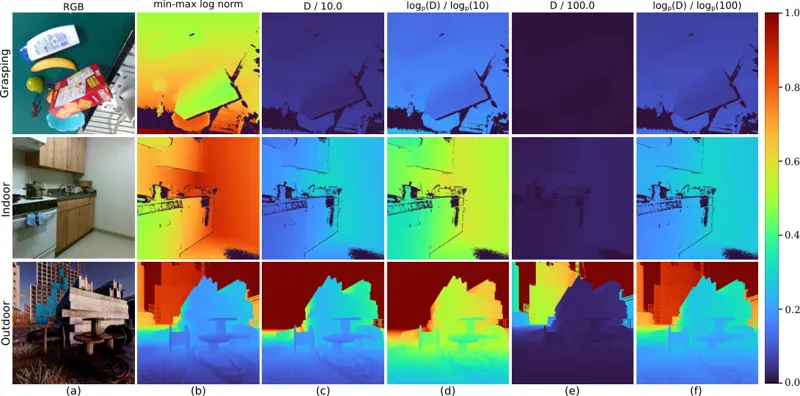
DeFM 是一个完全用深度图像训练的机器人自监督基础模型。它采用 DINO 式自蒸馏,从 60.4M 张深度图像中学习几何与语义表征,并通过多尺度输入归一化保持度量感知。作者还把模型蒸馏到适合机器人机载计算的紧凑网络中。该模型在基于深度的分类、分割、导航、运动控制和操作任务上优于对比表征,并能从仿真泛化到真实环境。
Manthan Patel, Jonas Frey, Mayank Mittal · 21次阅读 · 2026年1月26日
Depth自监督学习
2026年1月26日