
面向未知负载的人形机器人自适应全身MPC与最优姿态规划
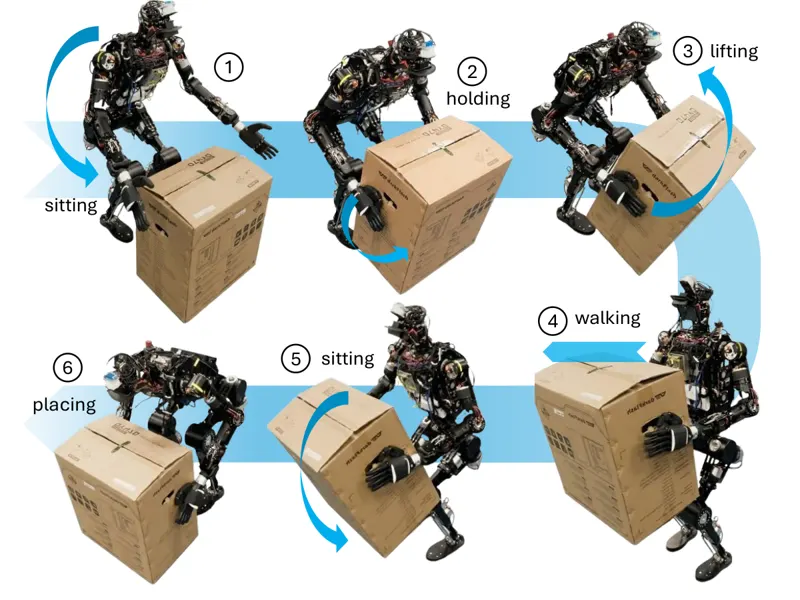
人形机器人搬运未知负载时,质量、质心和惯量突变会破坏全身平衡。论文把质心MPC、基于Capture Point误差的自适应模糊补偿和三重积分姿态过渡规划组合起来:MPC生成满足接触、摩擦与关节约束的参考运动;模糊控制器把修正力矩分配到支撑腿;规划器生成蹲下、起立与搬运的平滑可行轨迹。MuJoCo仿真和28自由度真实平台验证了7 kg与10 kg负载的稳定起落,以及7 kg负载行走搬运的鲁棒性。
Manh Cuong Nguyen, Duc Cuong Vu, Viet Anh Vu · 32次阅读 · 2026年10月9日
人形机器人全身控制
2026年10月9日