感知人形跑酷:通过动作匹配串联动态人类技能
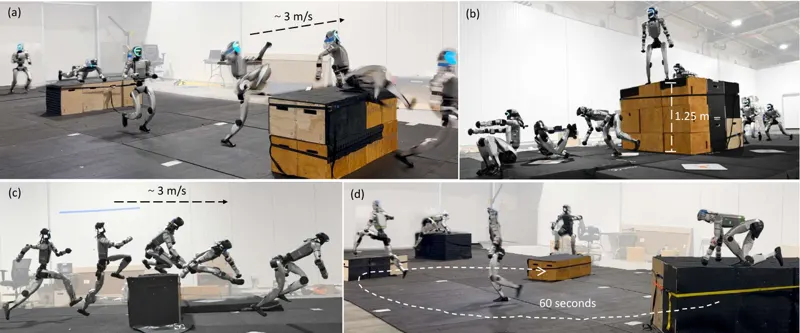
尽管人形机器人的运动控制近来已在多种地形上实现稳定行走,如何获得高动态人类动作那般的敏捷性与适应性,仍是一个开放问题。尤其是在复杂环境中的敏捷跑酷,不仅要求底层控制的鲁棒性,还要求类人的动作表现力、长时程的技能组合,以及由感知驱动的决策能力。本文提出感知人形跑酷框架 PHP(Perceptive Humanoid Parkour):一个模块化系统,使人形机器人能够在具有挑战性的障碍场地上自主完成长时程、基于视觉的跑酷。方法首先把动作匹配(motion matching)表述为特征空间中的最近邻检索,用它把重定向后的原子人类技能组合成长时程运动学轨迹;这一框架让复杂技能链既能灵活组合、又能平滑过渡,同时保留人类动态动作的优雅与流畅。随后,我们为这些合成动作训练基于动作跟踪的强化学习(RL)专家策略,并用 DAgger 与 RL 相结合的方式把它们蒸馏成单个基于深度图的多技能学生策略。关键在于,感知与技能组合的结合带来了自主的、随场景而变的决策能力:仅凭板载深度传感与一条二维速度指令,机器人就能自行判断应当跨过、爬上、撑越还是翻下几何形状与高度各不相同的障碍。我们在 Unitree G1 人形机器人上以大量真机实验验证该框架,展示了诸如攀爬最高 1.25 m(相当于机器人身高 96%)障碍这类高动态跑酷技能,以及在障碍被实时扰动时闭环适应的长时程多障碍穿越。
Zhen Wu, Xiaoyu Huang, Lujie Yang · 18次阅读 · 2026年2月17日
人形机器人跑酷
2026年2月17日