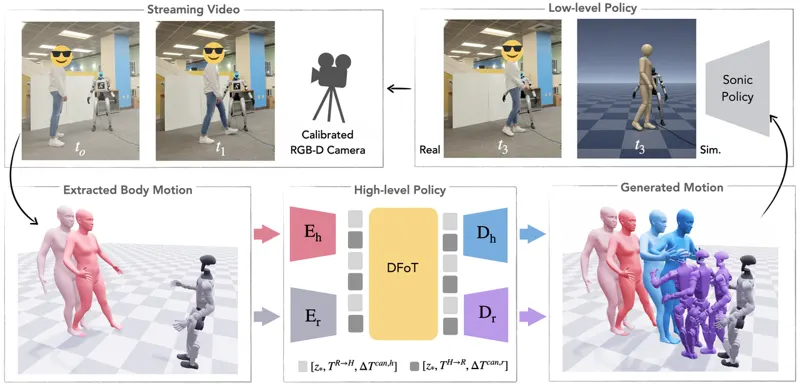
Social Humanoid:具有社会响应性的人–人形机器人交互面向29自由度Unitree G1的人–人形机器人全身交互系统,通过共享码本VQ-VAE、Diffusion Forcing与两阶段自适应重定向,从人的动作生成并执行协同响应。Vongani H. Maluleke, James Ni, Kie Horiuchi · 25次阅读 · 2026年11月5日人形机器人人形交互2026年11月5日
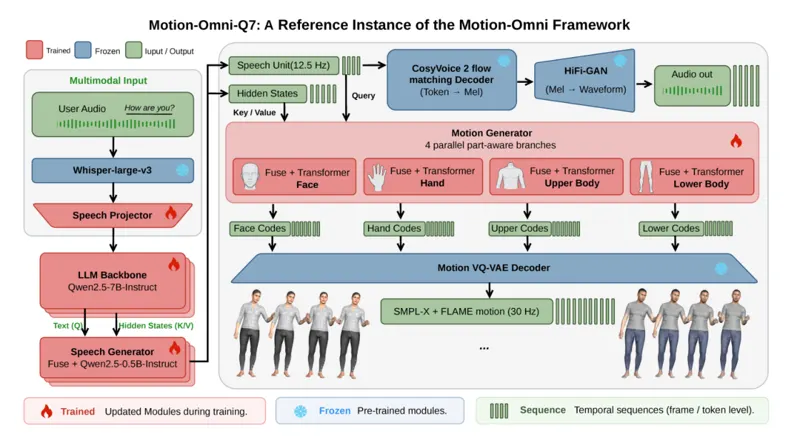
Motion-Omni:语音对话联合生成全身动作把动作输出从级联改成原生:一个 7B 主干在说话的同时生成面部、手、上肢、下肢动作,响应比教师级联快 5.4 倍,无参考动作指标差距在 2% 以内。Chengqian Ma, Wei Tao, Haoyu Zhang · 800次阅读 · 2026年8月28日Spoken Dialogue ModelCo-Speech Motion2026年8月28日