Nav Arena「Can Jev Nav?」:133 环境 / 2000+ 任务实测 System-1 语言模型开机器人,Jev 输入改写让完成率 40%→90%
视频加载中
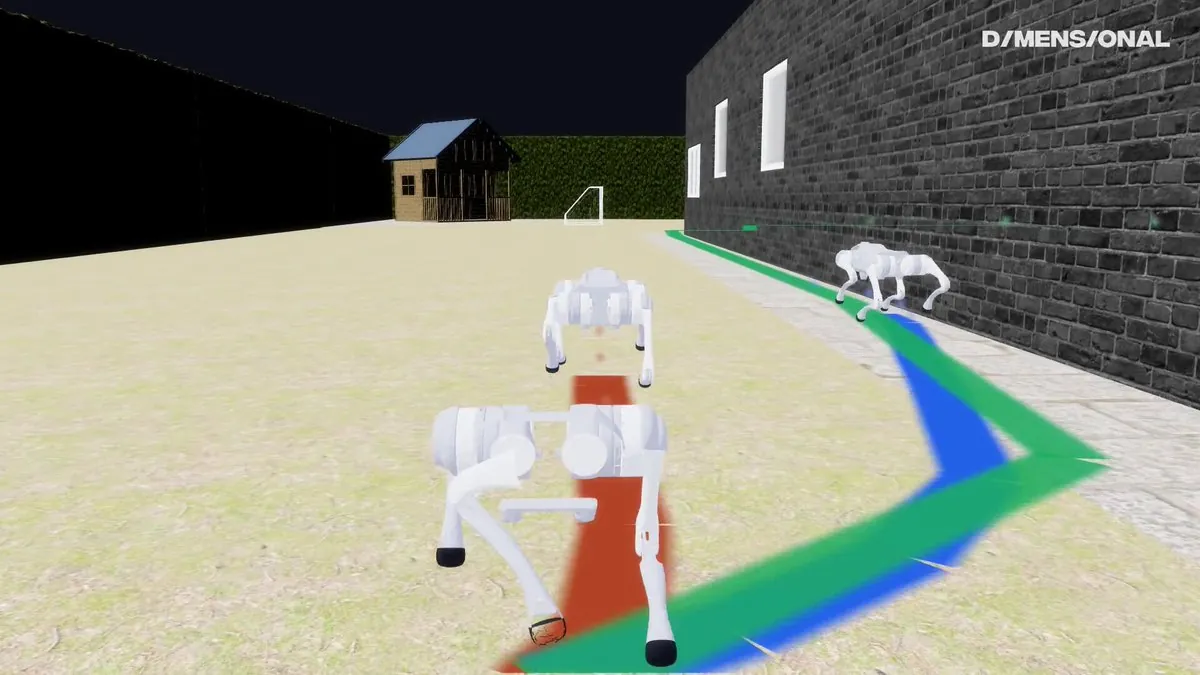
视频加载中Dimensional Research(Stash Pomichter、Ruthwik Dasyam、Henry Ventura)发布 Nav Arena 基准「Can Jev Nav?」:133 个 HSSD/Habitat 住宅环境(doors 移除保证全屋可达)、327 个导航任务、6 个模型+harness 组合、1,962 次录制运行,全部开源(dimOS 框架)。核心发现:① Jev 这类 System-1 语言模型可在 2-5Hz 驱动控制环——把 WorldState 从世界系数值改为机器人系+自然语言词(ahead_left/near/blocked/tight/clear 等)后任务完成率从 40% 跳到 90%;② 总榜 Dimensional 自家 dimcode+导航技能 0.743 SPL / 88.4% 到达率第一,Astra 0.522 第二,Jev 0.263 但短路径(<10m)任务 71.1% 到达率接近 Fable 5.1、成本最低($0.081/次)且速度最快(中位 51s vs Astra 132s);③ 真机上多房间导航是瓶颈,WorldState 依赖干净墙体/门标注,属数据问题而非 Jev 限制。
Category: harness
Author: @stash_pomichter
Date: 2026-09-30T00:00:00
Duration: 23.09s