传统RL策略在无纹理仿真环境训练,仅限深度图以控制sim-to-real gap。FlexionAI探索用RGB在仿真中训练感知策略,释放更多潜力。
工业机器人落地不只是硬件问题,更取决于机器人周边的软件生态:编程、仿真、部署、维护与跨应用规模化。这正是机器人操作系统比硬件本身更重要的原因。
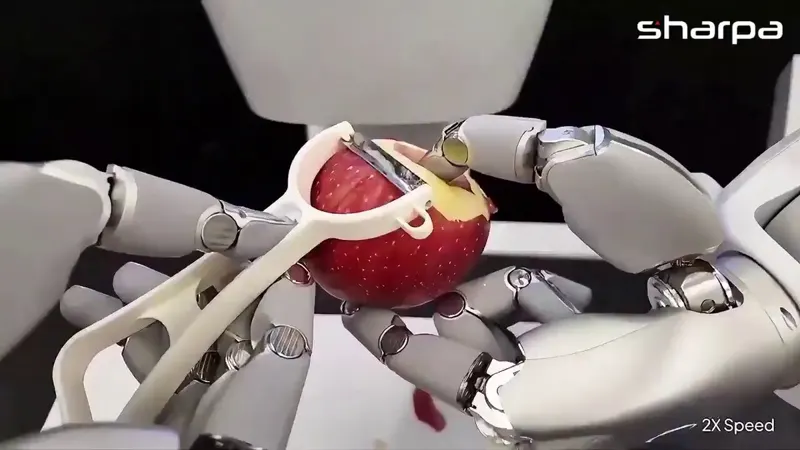
Sharpa Robotics用MoDE-VLA系统配合带触觉感知的双灵巧手机器人手,演示自主削苹果皮。削苹果看似简单,对机器人却是高难度任务。
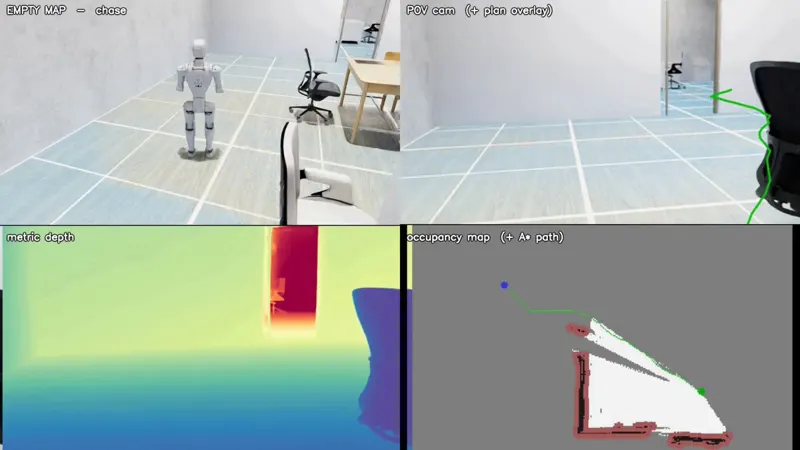
在行走策略之上叠加简单感知 + 导航栈,机器人在 GoDrift 仿真中自主遍历房间并同步构建环境地图。
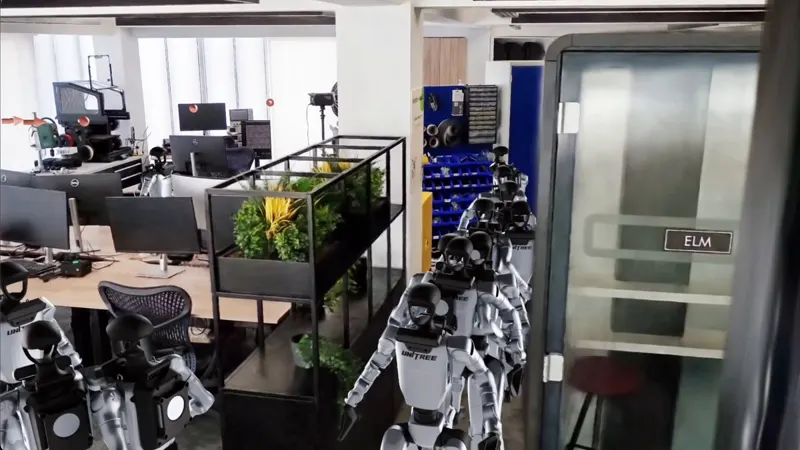
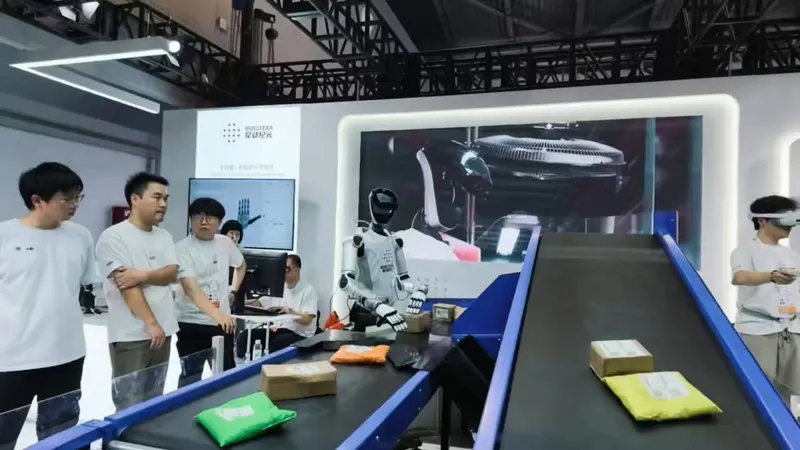
上海 WAIC 2026 现场:展示在真实世界运行、体现真实应用的机器人多样性,包含端到端(end-to-end)模型驱动的演示。
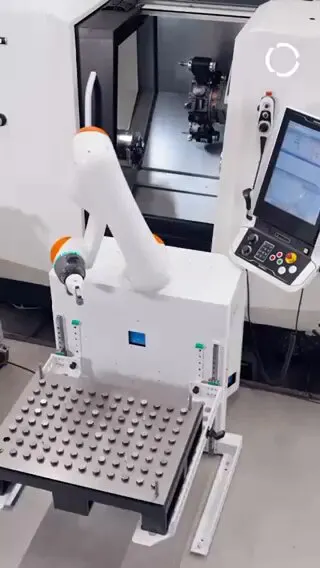
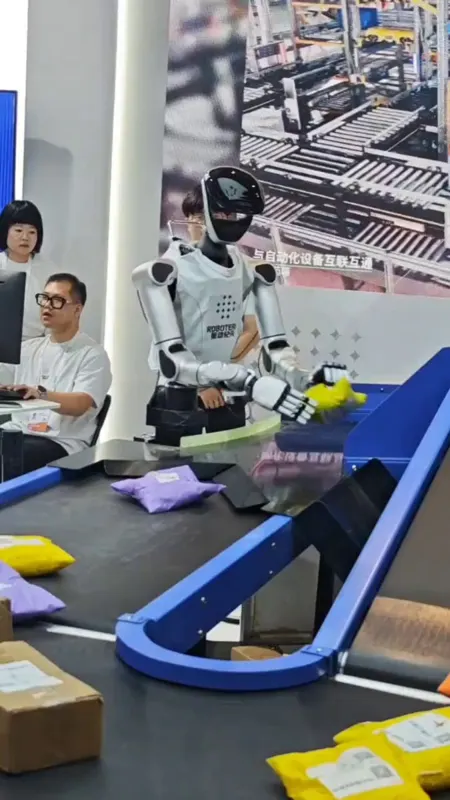
WAIC 2026 上海现场:人形机器人接管包裹分拣,3D 视觉定位 + 力觉自适应抓取,单臂负载作业。
提出视觉-触觉接触定位方法,融合视觉全局上下文和触觉局部信息,预测触摸点在物体表面的位置。
Zhiyuan Wu, Zhuo Chen, Shan Luo
提出基于仿真推断的视觉-触觉姿态估计框架,维持粒子信念融合深度观测与力/力矩数据,用于轴孔装配等接触丰富操作。
Aditya Kamireddypalli, Matias Mattamala, Joao Moura
首次在智能处理单元(IPU)上实现3D高斯渲染器,利用1472个独立tile和片上SRAM,近似传感器-处理器架构特性。
Nicholas Fry, Ignacio Alzugaray, Mark Pupilli
利用外视角演示和视觉-语言引导,预测第一人称3D手部姿态,应用于机器人操控。
Zhaofeng Shi, Heqian Qiu, Lanxiao Wang
本文提出动力学感知的元模仿学习方法,通过对操作动力学的元学习实现对未见机器人操作任务的泛化。
Zhenduo Shang, Xiyao Liu, Bohan Li
OptiTac仿生触觉传感器模拟人体感受器-神经架构,每个机械销配对光纤作为人工神经,将触觉信号视为图像用解析方法推断接触,提供可解释可扩展的触觉智能。
Laura E. Butcher, Chris J. Ford, Nathan F. Lepora
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。