提出TOM-GS,通过静态高斯的时间不透明度调制实现可编辑视频表示,服务于3DGS视频编辑与动态场景建模。
Marek Lisowski, Łukasz Smoliński, Kornel Howil
Agentic Real2Sim利用视觉语言智能体进行物理世界建模,将真实世界数据转化为仿真环境,弥合real-to-sim差距。
Guanxiong Chen, Qianjun Xia, Jiawei Peng
提出ZeroSplat,在3D高斯泼溅中实现泛化指代分割,结合语言指代与3DGS几何,服务于3D场景理解与机器人感知。
Jiayu Ding, Meilu Song, Xiaoyi Zhang
SuperSplat Editor 2.32.0发布,免费开源3D高斯泼溅编辑器。新增Orient工具可将泼溅对齐到网格,并支持设置网格平面。由PlayCanvas团队开发。
提出AniGS方法,桥接3D高斯泼溅渲染与扩散先验,实现3D场景动画生成,服务于3DGS动态场景建模。
Yen-Chi Cheng, Chen Gao, Chuhan Chen
Patch Policy 提出一种轻量 Transformer 策略架构,直接消费冻结预训练 ViT 的稠密 patch 特征,避免全局池化带来的空间信息损失,也不需要亿级参数 VLM 的推理开销。其核心是 block-causal 注意力掩码:帧内 patch 全注意力,帧间严格因果,从而兼容 VQ-BeT、Diffusion Policy 等标准策略头。实验表明,在四个仿真和三个真实操作任务中,Patch Policy 相对全局特征策略平均提升 40%,并超越微调 OpenVLA-OFT 约 18%,同时参数量仅为后者的约 0.7%。
Gaoyue Zhou, Zichen Jeff Cui, Ada Langford
仿真与现实的差距仍是部署仿真训练机器人策略的根本挑战。World Translation通过反向动力学提取和无配对域翻译学习真实世界转移动力学,最小化sim-to-real差距。
Xinchen Yao, Leixin Chang, Hua Chen
提出QIRF量子启发的非正交函数空间压缩方法,降低3D高斯泼溅的存储与计算开销,服务于3DGS高效渲染。
Shizeng Jiang, Hao Zhang, Xuerui Ma
提出持久物体令牌化(POT),从RGB-D观测维护角色索引3D物体记录并转换为动作专家的物体令牌,实现动作生成与几何谓词检验的闭环执行。POT-VLA在Unitree G1上将GR00T-N1.7基线从39/80提升至71/80,在Being-0对齐服务任务上达44/50。
Peng Ren, Haoyang Ge, Jiang Zhao
针对3D高斯泼溅中的模糊陷阱问题,提出探索策略逃离该陷阱,提升3DGS新视角合成的清晰度与质量。
Chengbo Wang, Guozheng Ma, Jinhong Wu
小米公布机器人缩放定律:Xiaomi-Robotics-1在10万小时真实UMI操作轨迹、1700+场景预训练,再用约1万小时跨本体机器人数据后训练,验证VLA缩放效果。
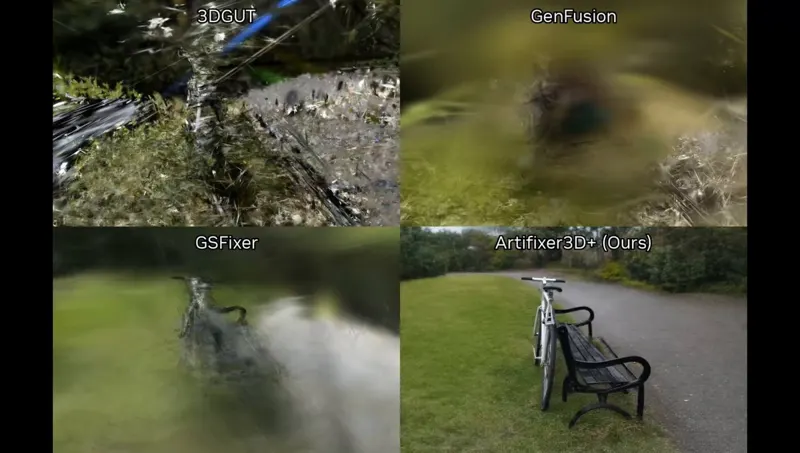
NVIDIA发布ArtiFixer研究,可修复不完整的3D高斯泼溅(Gaussian Splatting),填补缺失区域,将杂乱采集转化为更干净、更完整的3D场景。
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。