设计一种非对称折纸弯曲结构与双腔驱动的一体化灵巧手,结合折纸机构与气动驱动,实现轻量化与高自由度手部操作。
Nan Huang, Yuming Zhu, Zicong Zhang
研究锯齿与低纹理环境下的稀疏视角视觉重定位,提出方法提升视觉定位鲁棒性,服务于机器人导航与3DGS初始化。
Maria Peribañez, Javier Civera, Rudolph Triebel
提出动态环境中双臂操作的多Agent协作框架,通过一只手辅助另一只手实现样本高效协作,提升动态场景下双臂操作的鲁棒性。
Jan Ole von Hartz, Abhinav Valada, Joschka Boedecker
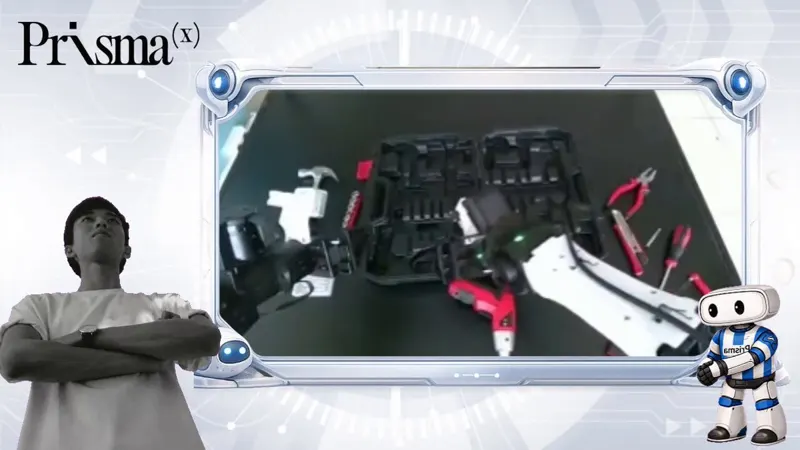
看似简单的抓放任务揭示了物理AI的难点:工具不仅有形状和朝向,还有正确的插槽,且会阻挡其他工具,需要复杂的空间推理和操控能力。
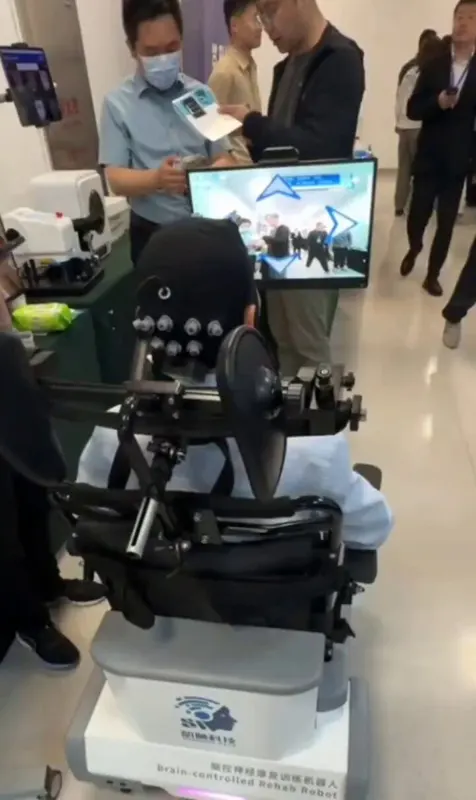
中国开发脑机接口技术,让脊髓损伤或瘫痪患者用意念控制电动轮椅,将简单想法转化为运动,实现独立移动。
从自然语言描述创建动态且物理真实的4D世界既迷人又具挑战性。GS-Agent利用生成式仿真技术,结合3D高斯泼溅创建物理一致的4D动态世界。
Hongxin Zhang, Chunru Lin, Junyan Li
GrainGS提出梯度解耦的高斯泼溅方法,用于高效的动态场景新视角合成,分离静态和动态梯度提升质量。
Jiahao He, Yihua Shao, Zhengkai Zhao
GLAM-SLAM提出实时大规模高斯SLAM方法,通过流密度化和空间分解实现高效的大场景高斯泼溅建图。
Panagiotis Mermigkas, Argyris Manetas, Petros Maragos
GuidedAttention提出可解释且可纠正的视觉注意力机制,用于模仿学习中面对分布外(OOD)场景的鲁棒机器人操作。
Masaki Murooka, Ryoichi Nakajo, Keisuke Shirai
SubSplat提出亚像素高斯重参数化方法,实现高分辨率像素对齐的3D高斯泼溅,提升渲染分辨率和质量。
Jiun Lee, Jaekwang Kim, Sangmin Lee
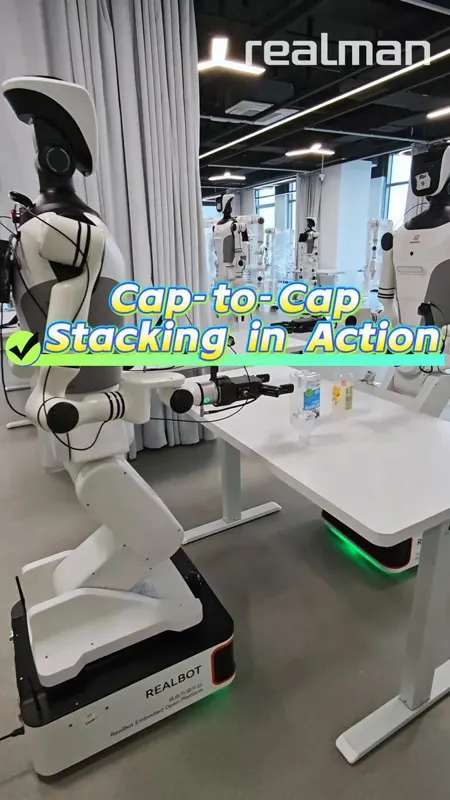
RealmanRobotics展示双机器人紧密协作完成瓶盖堆叠任务,体现精准控制、稳定性和可重复性,不只是运动精度而是综合操控能力。
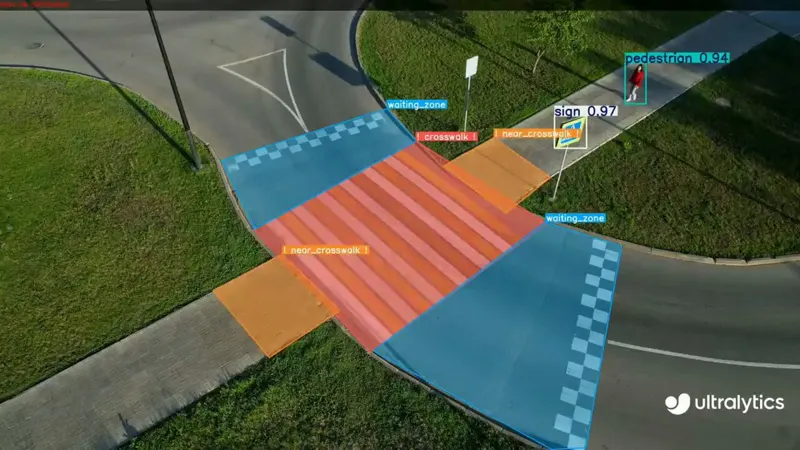
利用Ultralytics YOLO26进行斑马线安全监测,实时检测跟踪行人和车辆,即时识别危险,可与智能信号灯和警告系统联动,助力建设更安全的城市。
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。