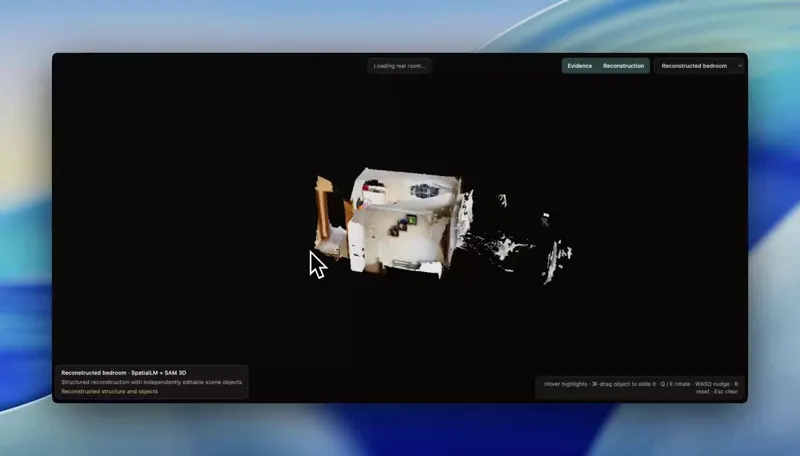
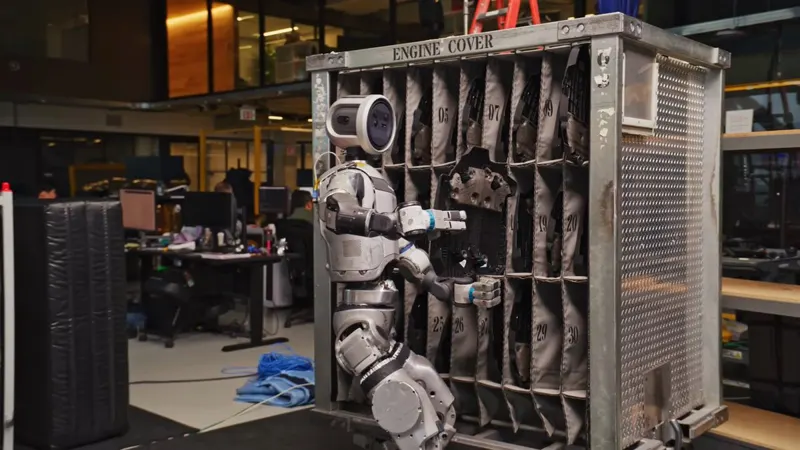
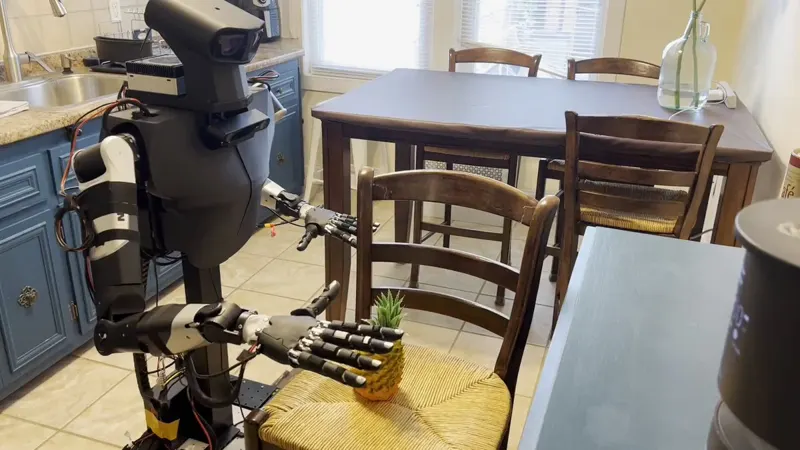
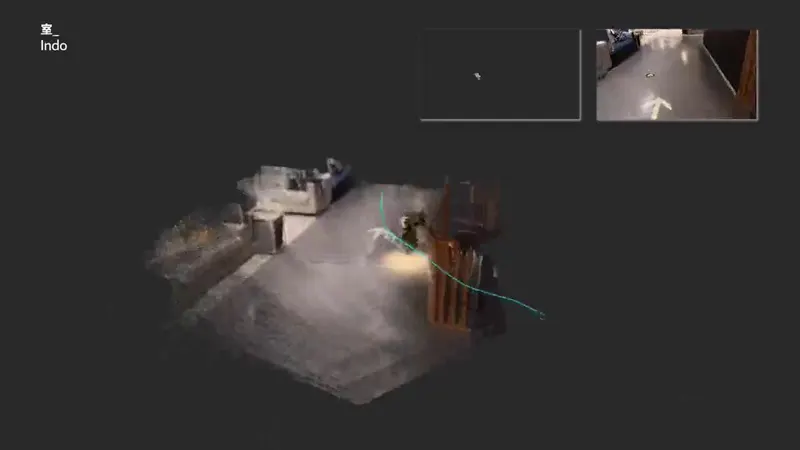
周末用SpatialLM和Sam3D做物体分割与三维重建效果不错尚待接入端到端流程
把3DGS扫描导入Isaac Sim 6.0的通用流程:点数压到2^24以下、转.usdc、矫正朝向、沿轨迹放相机;并剖析单体块、单标签、无碰撞、固定光照四大弱点与网格分层对策。
提出Fashion-3DLR,基于成对时尚元素实现可控3D服装生成,服务于3D内容生成与数字人/机器人外观建模。
Shenghao Yang, Hongtao Zhang, Yuhan Yi
研究高精度机器人操作任务的数据缩放律,揭示精度要求提升带来的数据需求增长规律,为高精度操作策略训练提供数据规模指导。
Cuijie Xu, Yuanfan Xu, Min Xue
针对触觉手套中姿态相关伪影问题,提出姿态感知建模方法,降低佩戴姿态对触觉传感信号的干扰,提升触觉手套数据质量。
Tianhong Catherine Yu, Ziyi Kou, Mia Huang
NVIDIA在SIGGRAPH 2026发布MotionBricks,像拼积木一样组合动作部件生成新机器人运动。
VLK模型展示从合成场景中学习人形机器人运动操作,结合视觉、语言和运动学信息。
软件方案正实现传统昂贵LiDAR和深度传感器阵列的功能,大幅降低机器人硬件成本。
现代汽车集团与NVIDIA合作推出机器人参考平台,整合物理AI工具,加速高校和实验室机器人开发。
通过采集人类自我中心抓取数据并重定向到机器人,实现大规模真实世界抓取技能学习。
中国研究者开源SLAM3R,无需LiDAR或深度传感器,仅凭普通视频即可实时重建全3D场景。
提出基于3D高斯显式参数扰动的无网格域随机化方法,降低sim-to-real差距,服务于机器人仿真训练。
Felipe Nunes Carbone de Carvalho, Joyce de Morais Souza, Alan de Aguiar
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。