点云神经渲染将3D场景表示为显式可训练基元,支撑高质量重建和新兴具身AI/世界模型管线。与层结构神经网络不同,点云渲染具有基元索引依赖:每个视角只读写相关基元子集。Odin解决分布式渲染中的基元级同步问题。
Zhenxiang Ma, Zeyu He, Yuanzhen Zhou
本文提出注意力引导的相机放置和多视角对齐方法,用于3D高斯泼溅场景编辑,提升编辑质量和一致性。
Jaeyeon Park, Taeho Kang, Youngki Lee
工作室公寓为3D高斯泼溅重建,自动生成仅21KB体素碰撞体近似高斯分布,实现可行走交互。Splat由Goce Milanoski制作,基于WebGPU在浏览器中运行,流程:UE5→Unreal to Colmap→Lichtfeld Studio→SuperSplat。
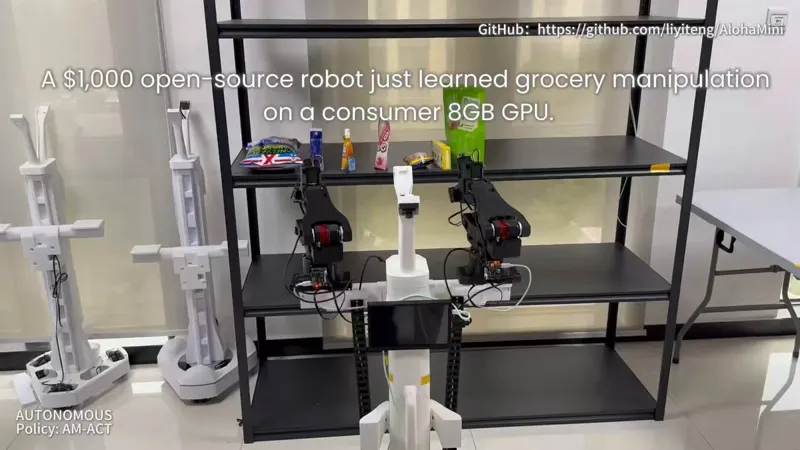
AlohaMini2是1000美元开源机器人,搭载开源AM-ACT策略,在消费级8GB GPU上训练部署。仅50条演示数据即实现50%端到端成功率,完成长时间超市操控任务。
AlayaWorld团队发布15B参数可交互视频世界生成模型,24FPS 720p,开放权重。使用Depth Anything和点云作为空间记忆,支持长时间可玩世界生成。
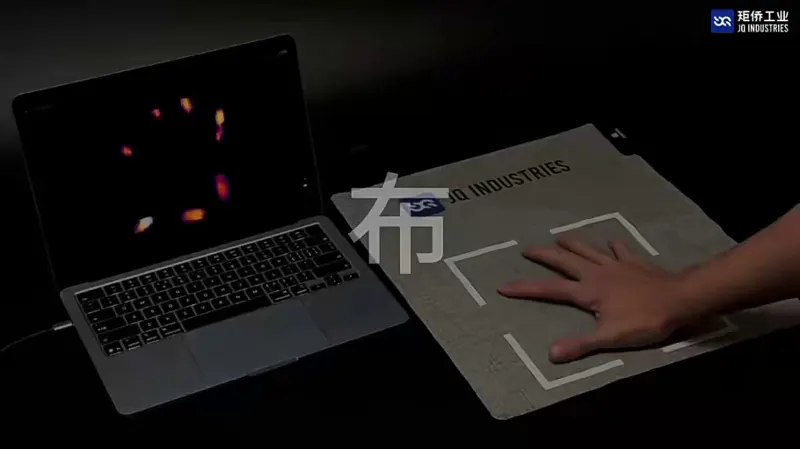
新型电子皮肤为人形机器人带来类人触觉感知能力,提升机器人的触觉交互与精细操控水平。
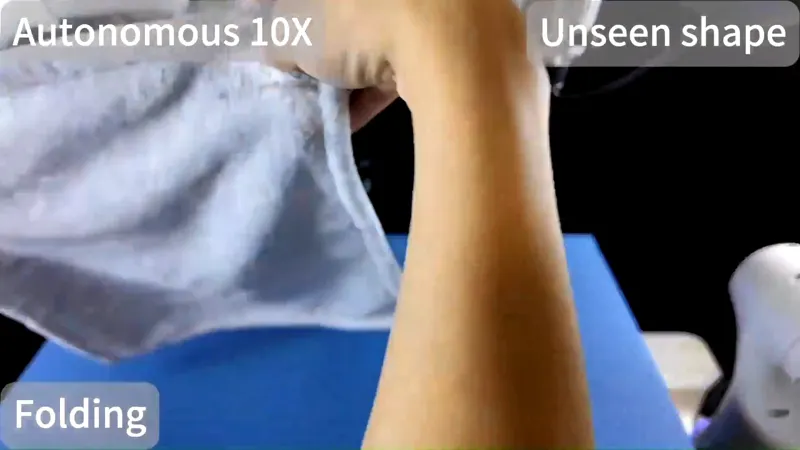
Science Robotics发表新方法,结合模仿学习与强化学习,使机器人在有障碍物或变化的情况下仍能完成毛巾折叠等操控任务。
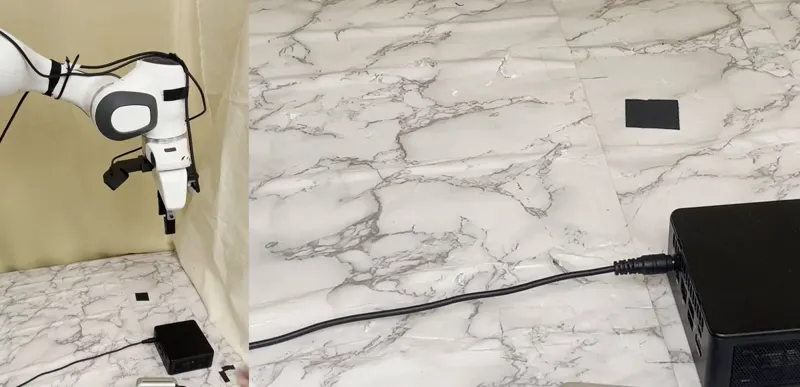
Patch Policy用预训练ViT加小型transformer,仅用OpenVLA-OFT 0.7%的参数量即超越其性能,可在单张RTX 5090上训练,演示了2mm精度的线缆插拔任务。
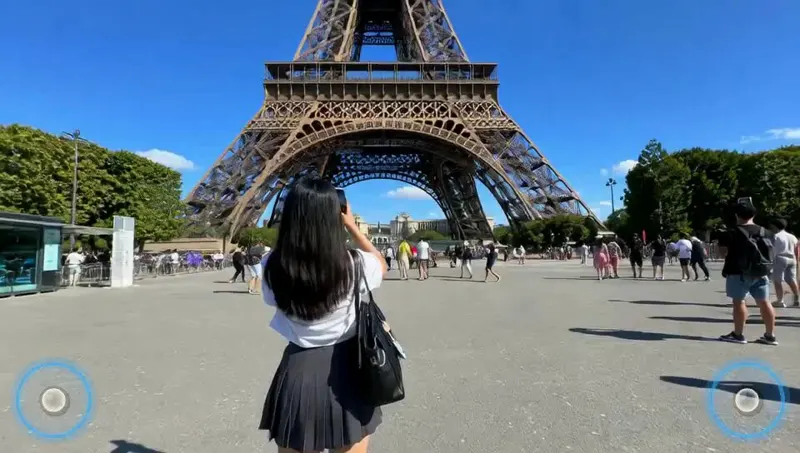
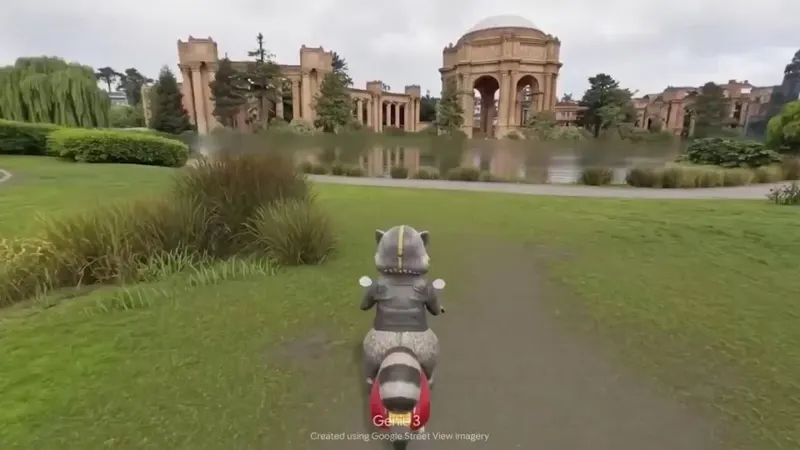
谷歌Genie 3能仅凭街景图像完整模拟整个现实世界,谷歌坐拥人类史上最精细的物理现实地图并将其真正投入使用。
提出TOM-GS,通过静态高斯的时间不透明度调制实现可编辑视频表示,服务于3DGS视频编辑与动态场景建模。
Marek Lisowski, Łukasz Smoliński, Kornel Howil
Agentic Real2Sim利用视觉语言智能体进行物理世界建模,将真实世界数据转化为仿真环境,弥合real-to-sim差距。
Guanxiong Chen, Qianjun Xia, Jiawei Peng
提出ZeroSplat,在3D高斯泼溅中实现泛化指代分割,结合语言指代与3DGS几何,服务于3D场景理解与机器人感知。
Jiayu Ding, Meilu Song, Xiaoyi Zhang