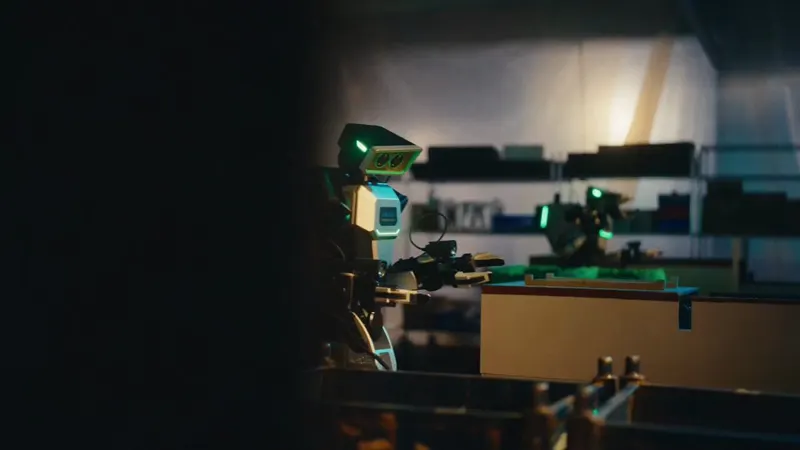将重正化思想引入机器人学,从无穷维到有限维分析有效参数与真实行为的关系,为机器人动力学建模提供理论框架。
Youran Sun, Jiaxuan Guo, Xingyu Ren
提出绳驱机器人的移动时域估计与非线性模型预测控制方法,处理绳驱系统的柔性与时变特性,提升轨迹跟踪精度。
Lingxiao Xun, Haihong Li, Gang Zheng
提出自监督一致性增强的解耦学习方法,用于神经解码,提升脑机接口等场景下神经信号解码的鲁棒性与泛化。
Jiyu Wei, Di Hong, Zhanjie Zhang
提出通过可行动作映射桥接强化学习与最优控制的方法,在RL探索与最优控制约束间建立映射,提升机器人控制的稳定性与可解释性。
Stefan Richter, Alberto Giammarino, Guillem Torrente
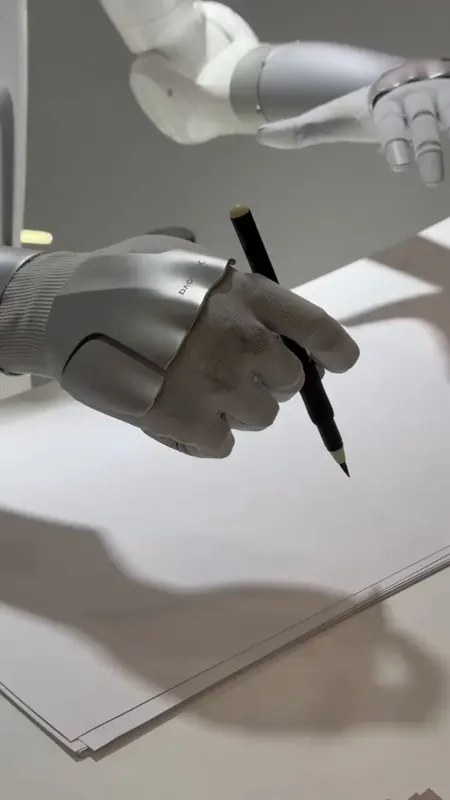
Xynova人形机器人握记号笔在纸上缓慢可控地书写绘画,从简单形状开始学习最人类化的行为
提出带动态显式头发的人头部化身方法,服务于3D人体建模与数字人,属3DGS/CV交叉。
Vanessa Sklyarova, Haonan Chen, Berna Kabadayi
提出N0-VTLA,通过潜在触觉token扩展视觉-触觉-语言-动作模型,在视触觉多模态VLA上实现大规模训练与contact-rich任务能力。
NeoteAI Team, Fudan TEAI Team
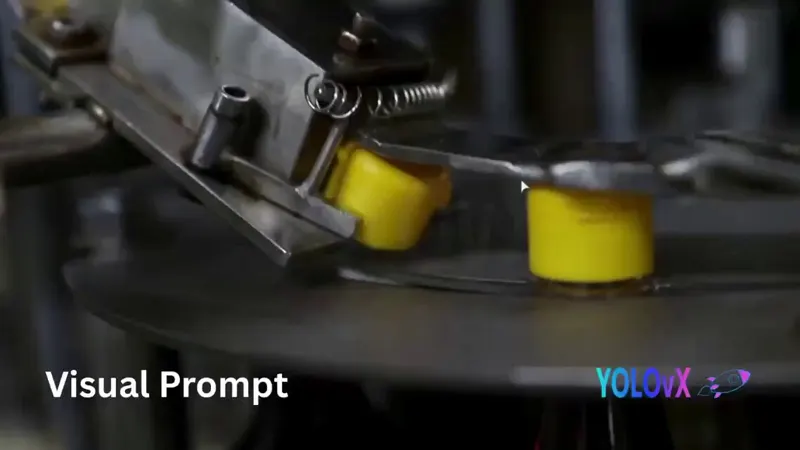
用文本提示或参考图即可检测分割未知物体无需任务训练速度够实时
Walden Robotics融资3亿美元估值11亿由丰田与Deviation Capital领投英伟达参投脱胎于丰田研究院
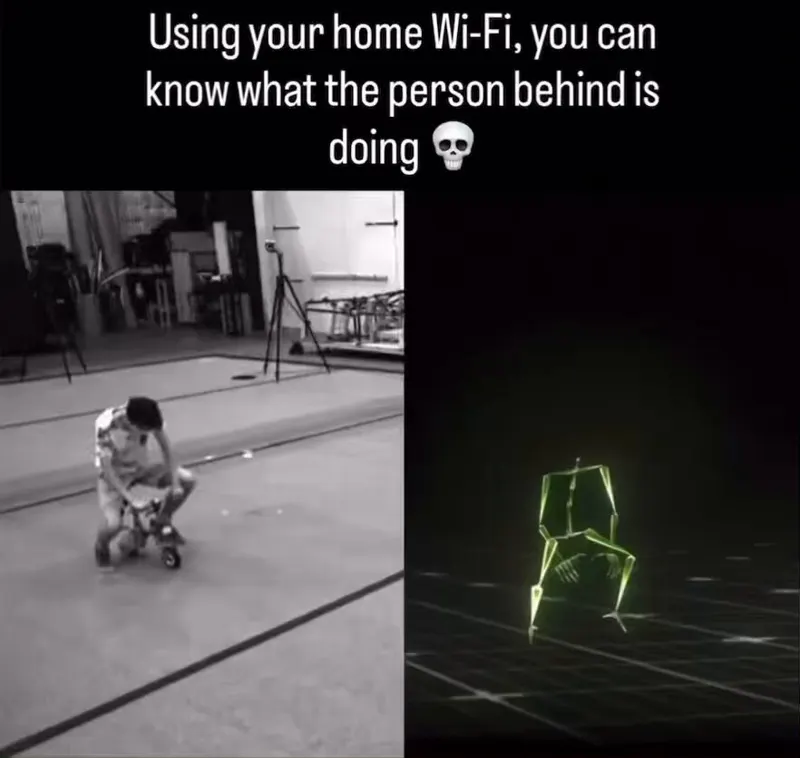
仅用 WiFi 信号穿墙追踪人体姿态、呼吸、心率,跌倒检测低于 200ms,基于 ESP32 硬件,无摄像头。
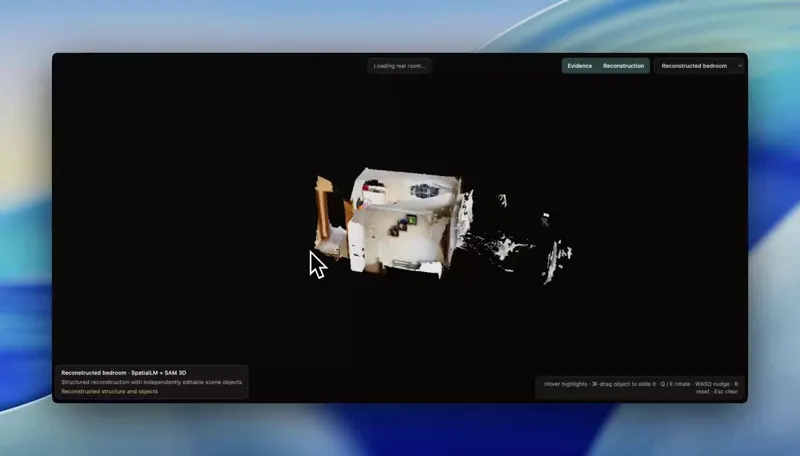
周末用SpatialLM和Sam3D做物体分割与三维重建效果不错尚待接入端到端流程
把3DGS扫描导入Isaac Sim 6.0的通用流程:点数压到2^24以下、转.usdc、矫正朝向、沿轨迹放相机;并剖析单体块、单标签、无碰撞、固定光照四大弱点与网格分层对策。