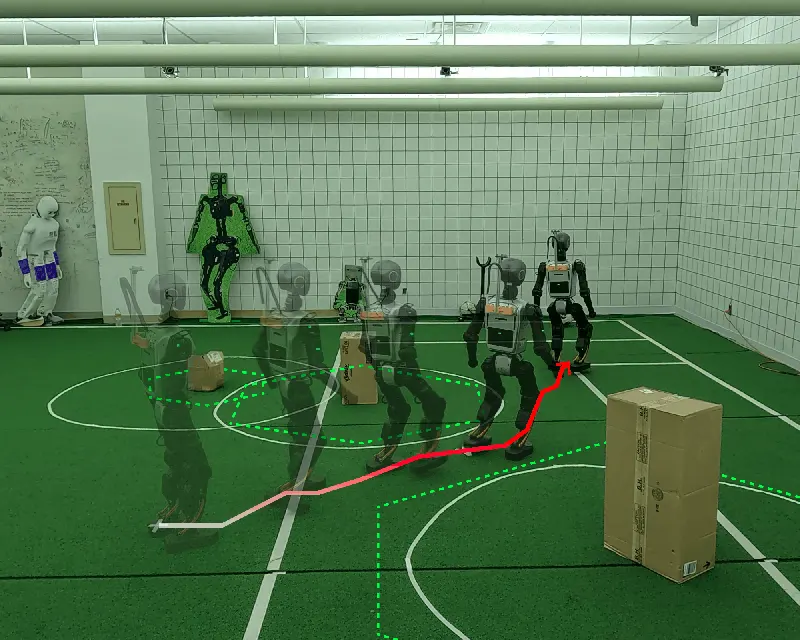
用可见图做长时程路径规划,结合无碰撞 MPC 处理短时动态和安全约束,实现动态环境中的鲁棒人形导航步态控制。
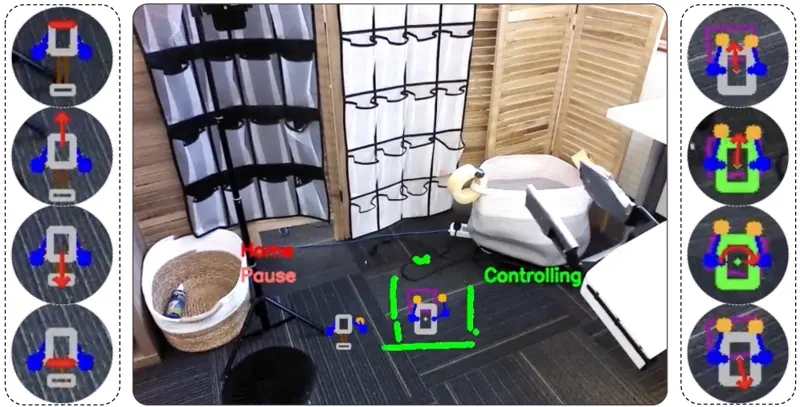
提出耦合第一人称控制方法,机器人躯干和底盘自动响应操作者头部和手臂运动,降低全身遥操作协调难度。
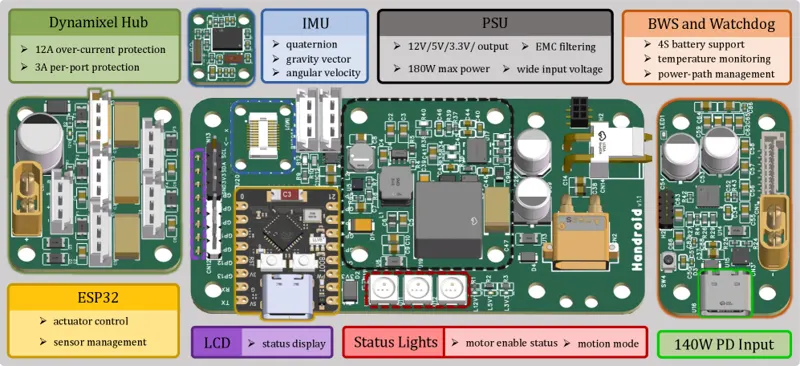
提出桌面级双形态机器人Handroid,同一27自由度机体可重构为灵巧手或桌面人形,整合接触丰富操控与全身交互。
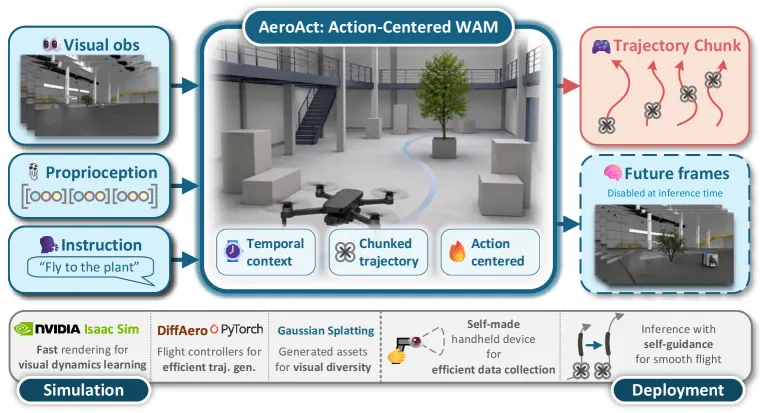
面向语言条件四旋翼飞行,提出以动作为中心的世界-动作模型,融合语义目标、预测自我运动视觉后果、输出平滑可执行的连续控制参考。
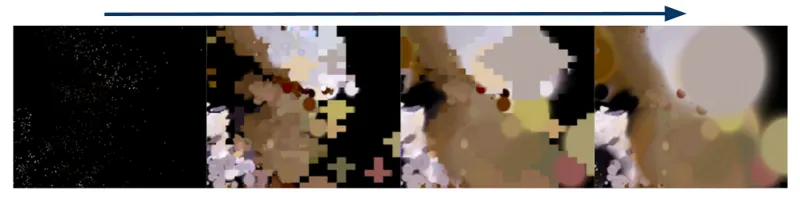
面向机器人自主导航的实时重建需求,改进变分贝叶斯高斯泼溅方法,支持持续在线重建。
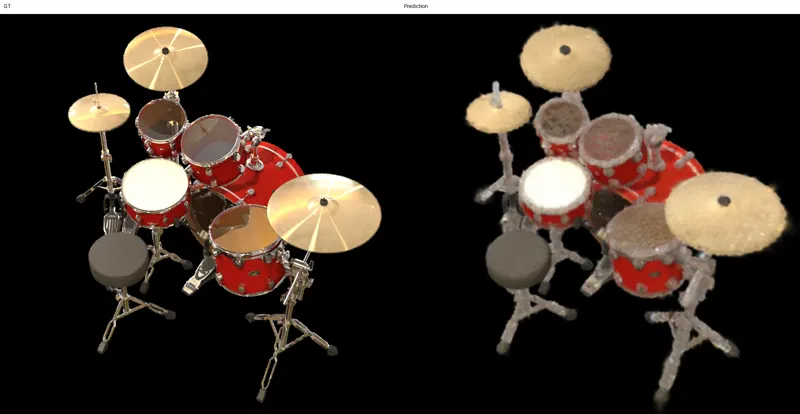
首次在智能处理单元(IPU)上实现3D高斯渲染器,利用1472个独立tile和片上SRAM,近似传感器-处理器架构特性。
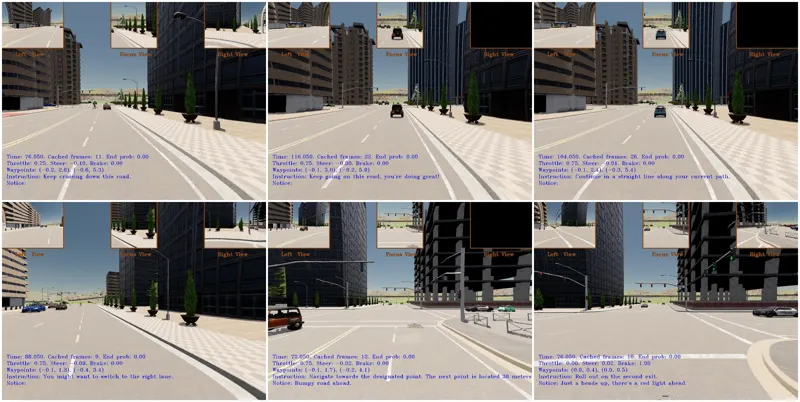
综述自动驾驶仿真测试方法,涵盖仿真平台、测试策略和有效性评估。
利用仿真进行触觉感知推断,支持接触丰富的机器人操作。
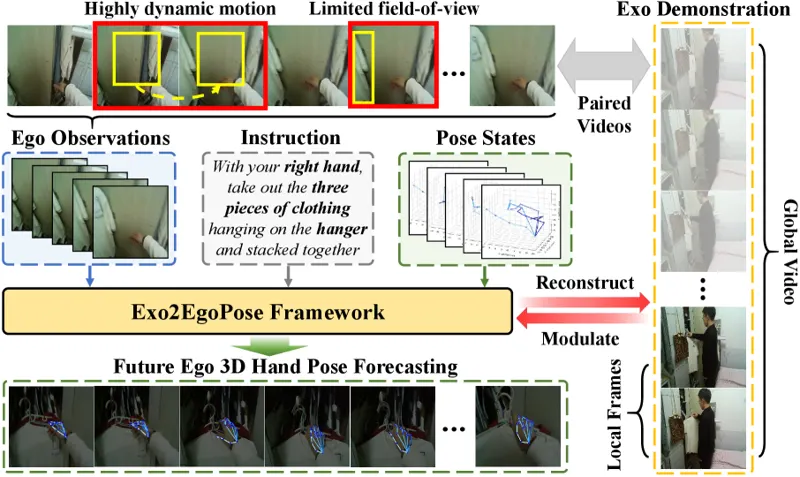
利用外视角演示和视觉-语言引导,预测第一人称3D手部姿态,应用于机器人操控。
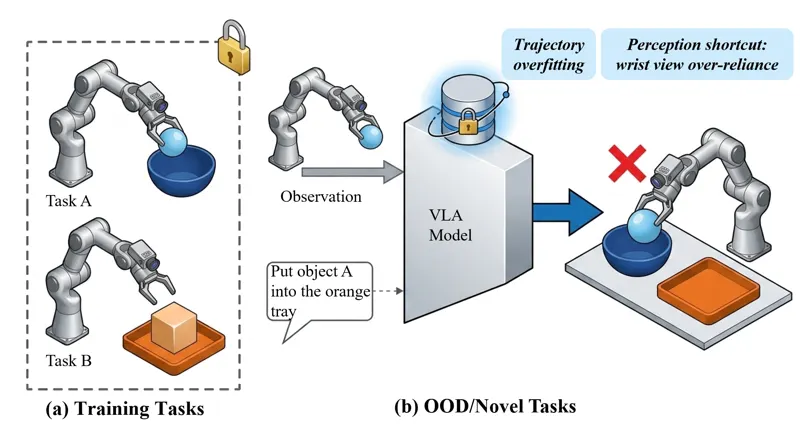
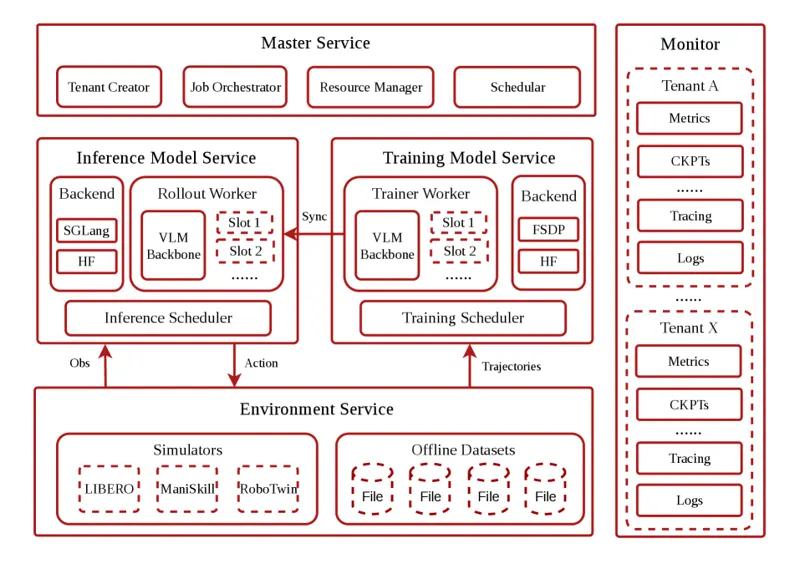
面向VLA模型后训练的多样性需求,提出面向服务的多租户后训练平台,解决传统独占式GPU分配对短时突发任务不经济的问题。
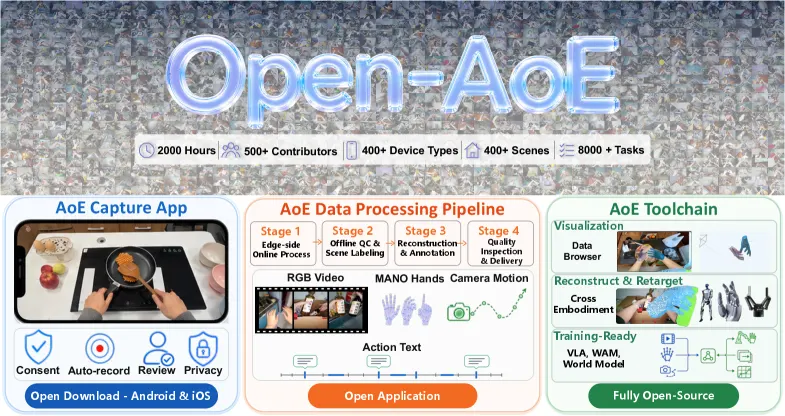
开放社区导向的第一人称操控数据集和工具链,覆盖从手机采集到模型训练的全流程,为具身智能提供可扩展的低成本持续采集和操控级结构化标注。
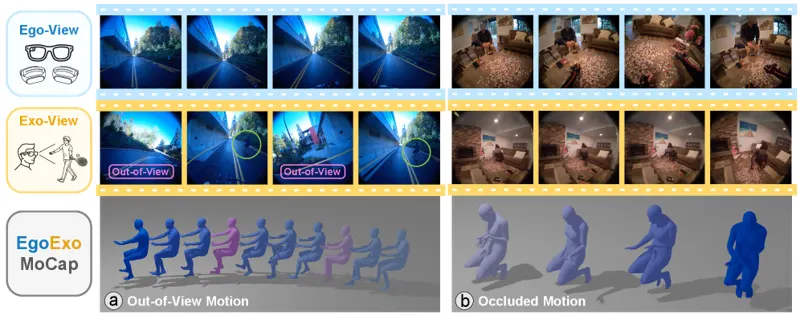
从头戴设备进行人体运动捕捉,同时估计佩戴者和周围人的运动,为具身AI和VR/AR提供可扩展的真实人体运动数据。