BLOG
Dream Labs 发布世界动作模型 Dream-1:零样本驱动 27 台未参与训练的机器人(含 18 岁的 PR2),12 个 beta 场地 21 段真机实拍,公开 API 每小时 3 美元。
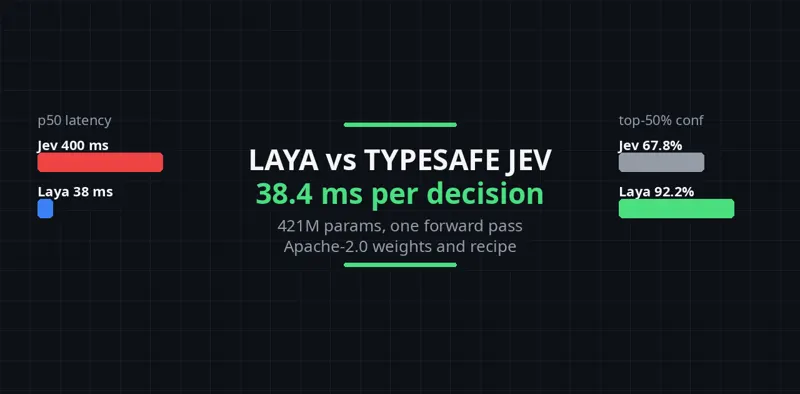
Convai Innovations 开源非自回归决策模型 Laya:ModernBERT 主干加 [MASK] 选项抽取,RLCD 严格适当评分规则训练校准概率;附 README 诚实限制与对 Jev 的真实基准。
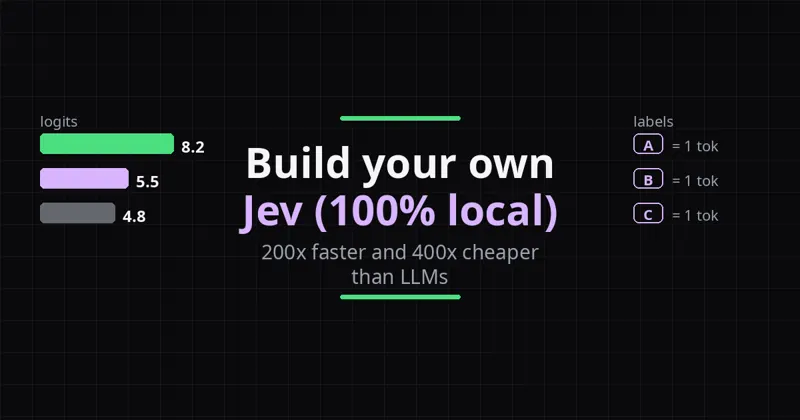
用 SGLang /v1/score 在本地复现 Jev 式固定答案打分:单 token 标签、受限 softmax、置信度分流路由,并与结构化输出、自回归生成实测对照:单决策 6 ms 对 1088 ms。
TypeSafe 首个 System One Model Jev 精读:三种提问原语、并行经济学、置信度分层路由、官方评测偏差与八处毛边,附 OpenJev 本机复现。
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。