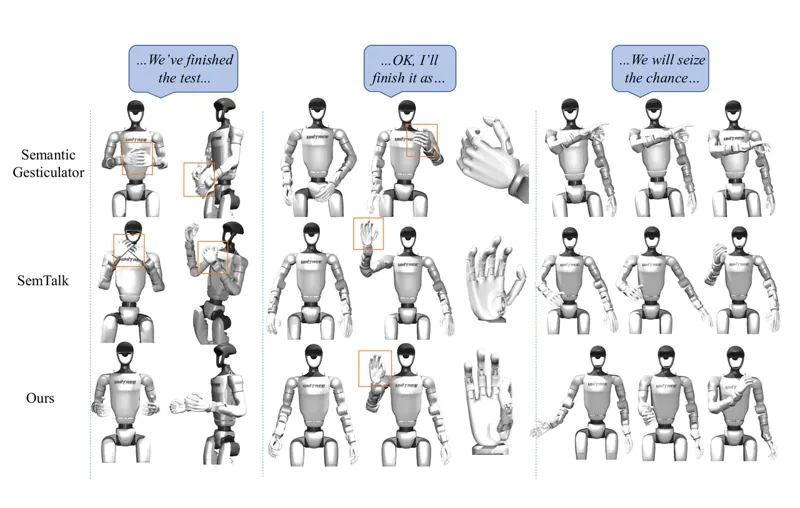
RoboGesture:人形机器人实时语义手势RoboGesture 让人形机器人听懂语音并实时做手势:300 余类手势数据集,分层语义-声学对齐提取韵律与语义线索,流式扩散生成器驱动 Unitree G1,MPC 安全滤波保真机无碰撞执行。Wang, Zifan, Ren, Ziang, Shi, Pengyang·2026年8月27日模型预测控制仿真到现实宇树2026年8月27日
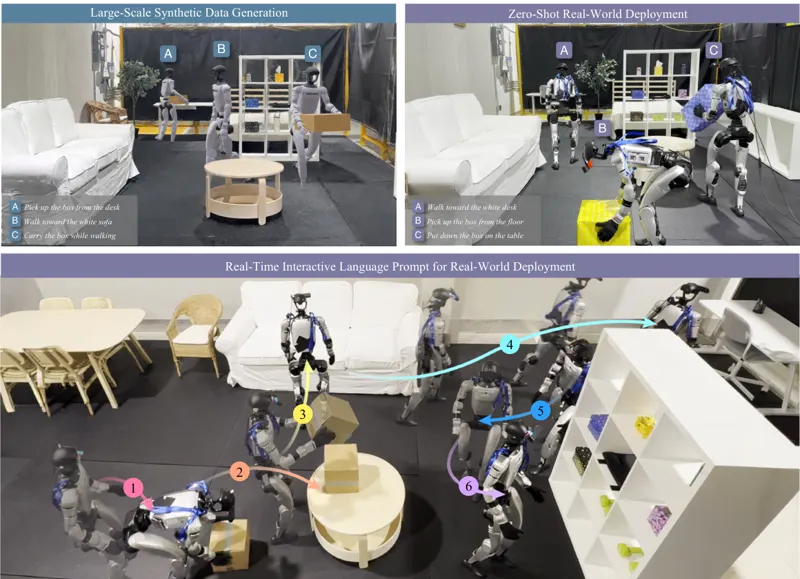
VLK:在重建场景中合成人类交互,学习人形机器人移动操作本文提出视觉-语言-运动学(VLK)框架:在 3D 高斯泼溅重建的真实室内场景中合成导航与物体交互轨迹,并事后渲染第一人称观测,自动生成 4.8 万条视觉-语言-运动学配对数据,训练出预测 Unitree G1 全身运动轨迹的策略,经接触感知全身跟踪器执行,实现 sim-to-real 的感知驱动人形移动操作。Yen-Jen Wang, Jiaman Li, Sirui Chen·2026年6月29日人形机器人移动操作合成数据2026年6月29日
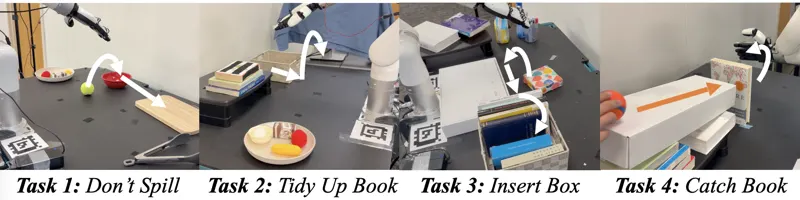
πR²:反应式实时流策略将扩散流操作策略变为反应式实时控制:快速本体感知通道+异步视觉通道+延迟自适应流调度,单步去噪每帧重规划,在真实机械臂上达 25Hz,成功率提升 30%。Sungjae Park, Shubham Tulsiani·2026年7月28日视觉语言动作模型reactivediffusion2026年7月28日
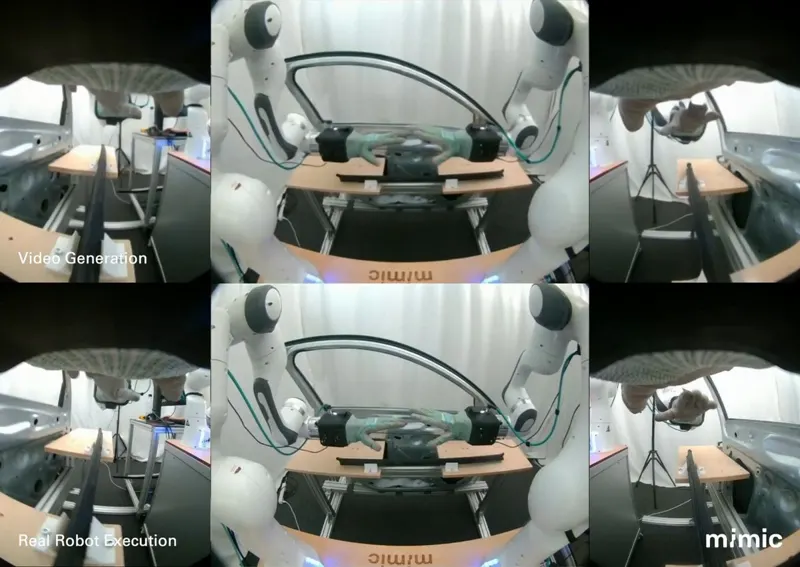
1:04FLUX-mimic:扩散模型教机器人工厂任务95%成功率@quattrini_fabio · 139次播放 · 2026-07-23diffusionFLUX-mimicMimic Robotics