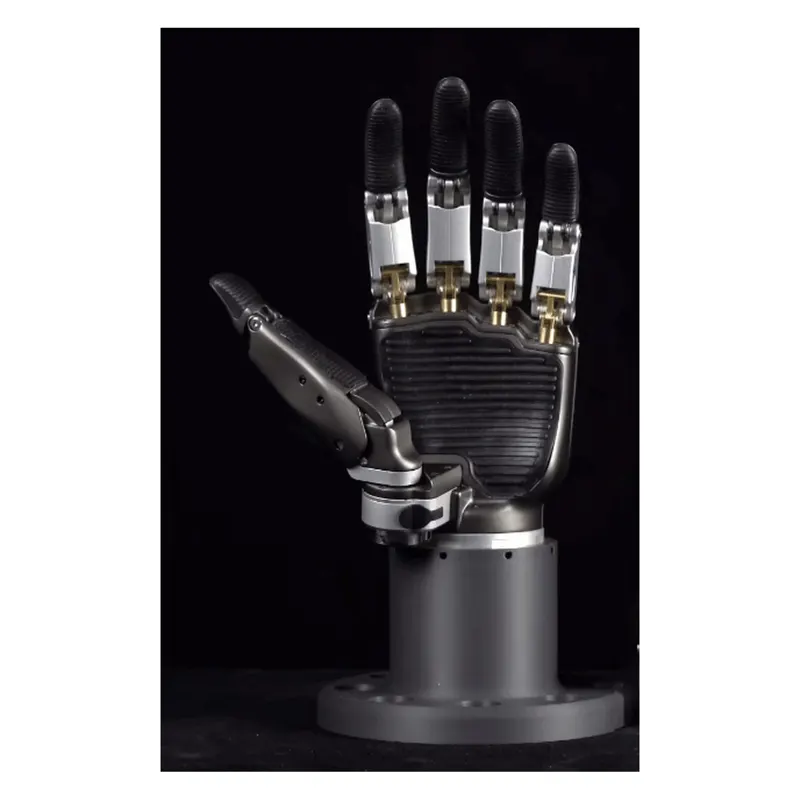
月泉仿生 信手X-Hand M1 仿生灵巧手
信手X-Hand M1是月泉仿生的刚性仿生灵巧手:11个关节,类人手尺寸与节段比例,仿生掌弓与仿生环形斜轴设计,高功率密度电机矩阵驱动。力量与速度兼备:五指抓握力100N、指尖力30N,整手提拉负载达40kg,而自重仅630g;五指闭合时间0.4s,指尖重复定位精度±0.1mm。灵敏感知:掌内集成472个触觉传感单元。接口为Ethernet,CAN/RS485支持定制,可搭配博行X-Bot与博文W-Bot整机使用。
零部件
灵巧手月泉仿生X-Hand M1触觉