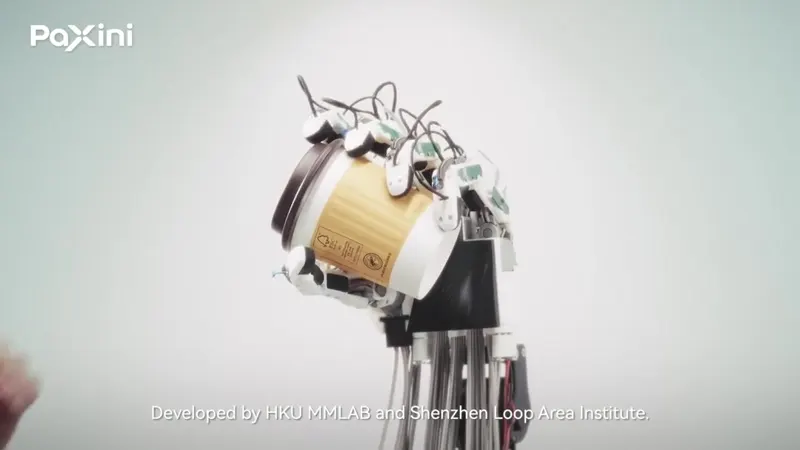
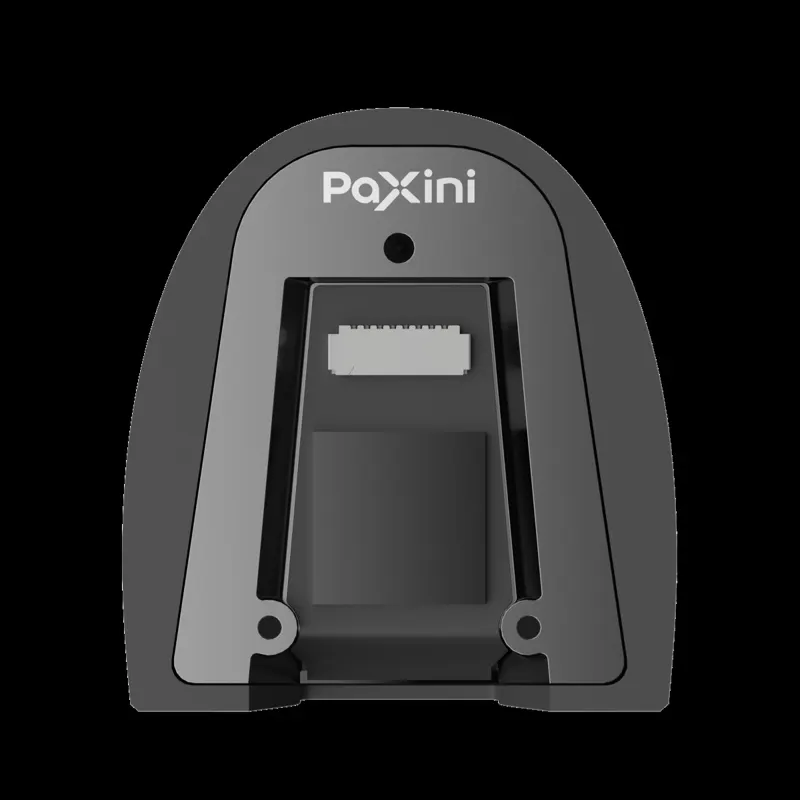
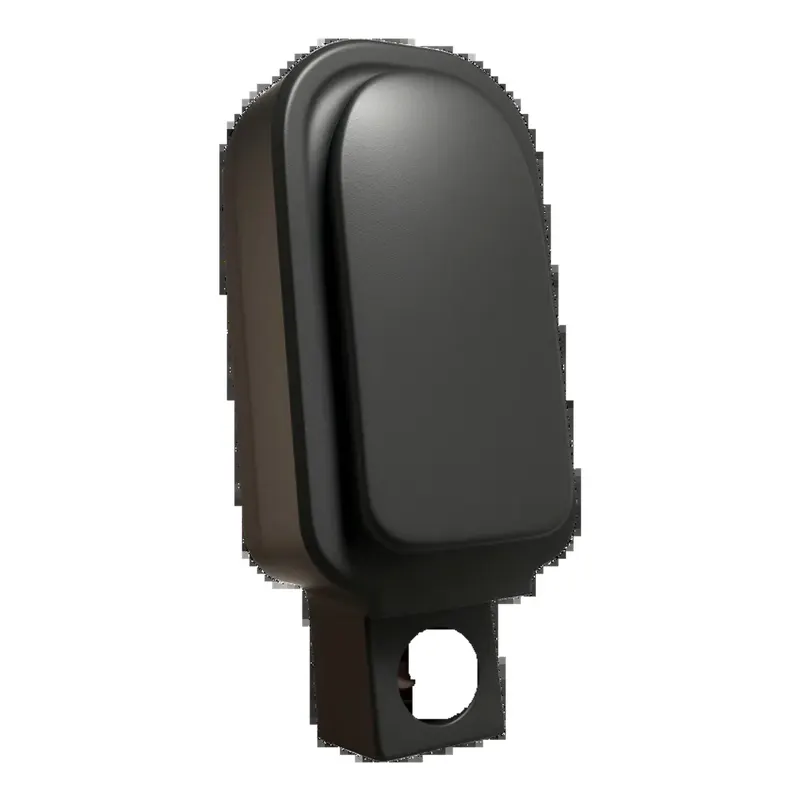
PaXini 帕西尼 PX-6AX-GEN3 是第三代专业级 6D 霍尔阵列式多维触觉传感器,法向 0-25 N / 切向 ±10 N 量程,0.01 N 最小识别力与 0.1 mm 空间分辨率,最多 717 路触觉信号,百万 Hz 采样、最大输出 1000 Hz,重复精度 <0.5%FS,IP68 防尘防水、超 1000 万次按压寿命,12 款指尖/指腹/掌心规格全覆盖,面向灵巧手与人形机器人精细力控。
零部件
Robotiq TSF-85 为可替换 2F-85/2F-140 自适应夹爪标准指尖的多模态触觉传感器:单指 28 个 taxel 压力阵列、1000 Hz 采样,集成振动与 IMU 感知,支持本体感知与滑移检测,经 200 万次循环测试读数一致;原生兼容 ROS2 与 NVIDIA Isaac Sim,面向 Physical AI 数据采集、基础模型训练、人机交互与灵巧抓取决策,配套数据采集模块即插即用。
福莱新材(605488)FOS 电阻式触觉传感系统,集成压力、温度、接近觉与剪切力多模态感知,超薄柔性、即贴即用,适配手指/手掌等复杂曲面。FOS-P300-3DF 法向力 0.1–20 N、精度 5% FS、分辨力 0.01 N、空间分辨率 <0.1 mm,剪切力 0.3–10 N;触发压强 <3 kPa 至 >1 MPa,点位一致性 <10%,4 Pin UART 接口、采样 100–300 Hz,面向智能机器人触觉反馈与信号采集。
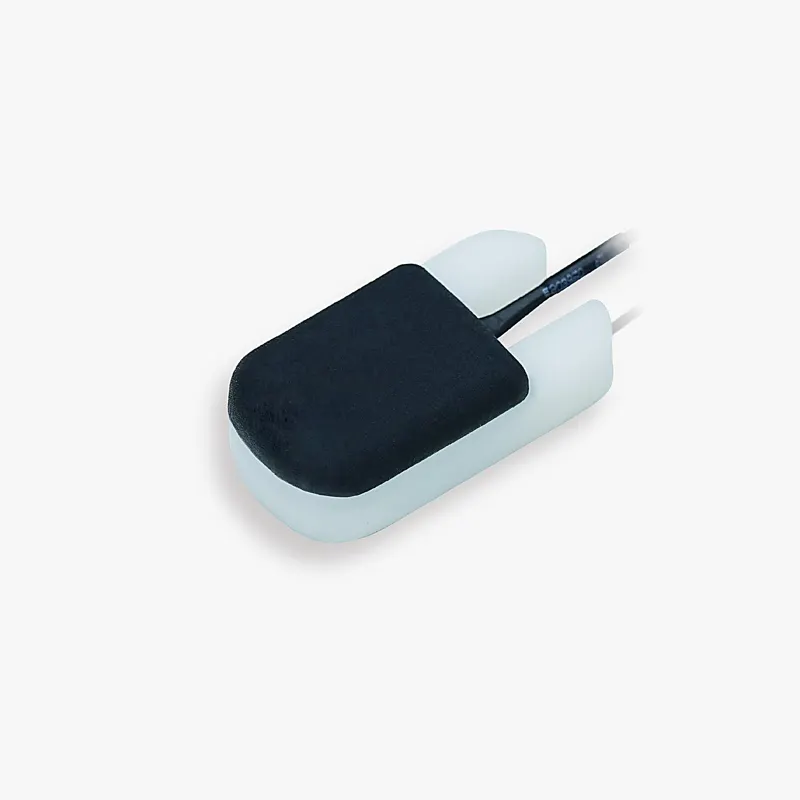
他山科技 TS-F-A 通用触觉指尖,集成三维力触觉与接近觉(独立传感单元),法向力分辨力 0.01 N、切向力分辨力 0.25 N,接近觉探测 2-10 cm,安全过载 1000 N,寿命 300 万次,内置 R-SpiNNaker 神经形态芯片,支持 30+ 材质识别,I²C 接口,面向人形机器人灵巧手抓握与触觉感知。
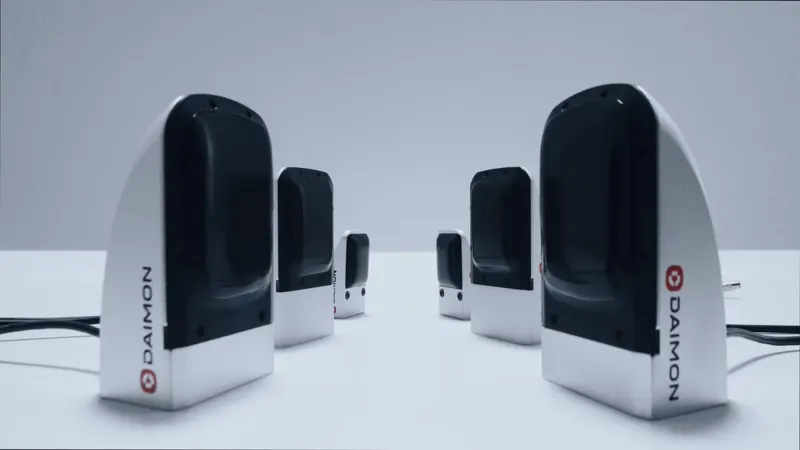
戴盟 DM-Tac X 视触觉传感器,41×24×18 mm、19.2 g,感知面积 20×15 mm²,相机分辨率 640×480、感知分辨率 384×288、有效感知点 110,592,采样 120 Hz,IP67,USB2.0,灵敏度 <1% F.S.,面向精细抓取与灵巧操作。
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。

 0:13