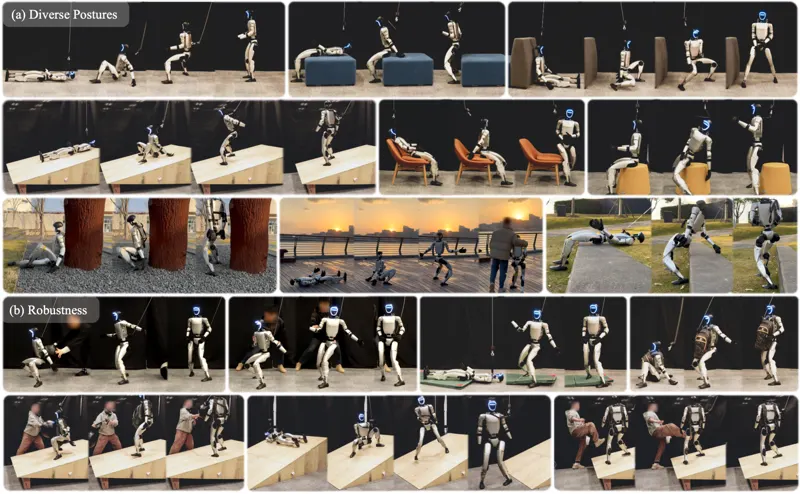
人形机器人多样姿态起立控制HoST是一种强化学习框架,从零学习人形机器人起立控制,通过多评价者架构和多样化地形课程训练实现姿态自适应运动。采用平滑正则化和隐式运动速度约束确保sim-to-real迁移成功,直接部署于Unitree G1人形机器人,在实验室和户外多种环境中实现平滑稳定的起立动作。Tao Huang, Junli Ren, Huayi Wang·2025年2月12日仿真到现实宇树 G1跌倒恢复2025年2月12日