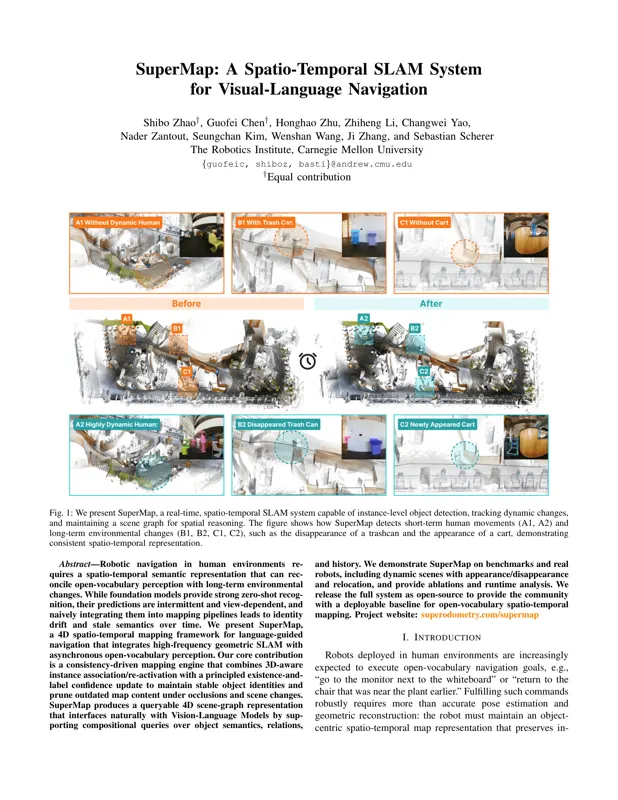
SuperMap:面向视觉语言导航的时空SLAM系统SuperMap是CMU提出的实时4D时空语义建图框架,将高频几何SLAM与异步开放词汇感知结合,通过一致性驱动的建图引擎维护稳定的物体实例身份并在遮挡和场景变化下修剪过时内容,生成可查询的4D场景图接口供视觉语言模型进行零样本推理和语言引导导航。Shibo Zhao, Guofei Chen, Honghao Zhu·2026年7月1日同步定位与建图视觉语言导航场景图2026年7月1日