
SGM-SLAM:面向数据高效分布式SLAM的场景图匹配
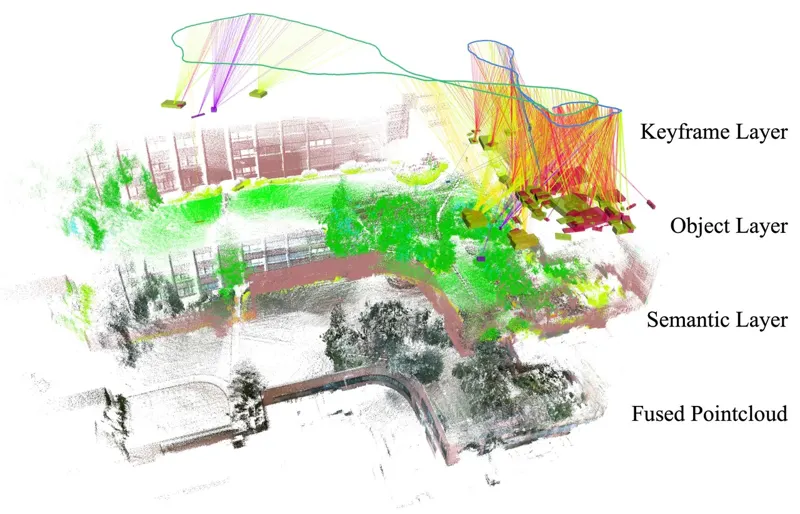
本文提出一个面向多机器人系统的数据高效分布式同步定位与建图框架,机器人配备激光雷达、相机和惯性传感器,可在无GPS且通信受限的环境中运行。每个机器人用融合的RGB-LiDAR点云构建包含关键帧层、物体层和语义点云层的场景图,并只向邻居交换物体ID、语义类别和质心等轻量数据。系统通过物体图匹配识别机器人间候选约束,估计相对位姿后进行稀疏物体点云ICP精化,最后将观测加入因子图优化。真实四足机器人数据覆盖室内外场景,实验同时验证了轨迹精度和通信效率。
Yewei Huang, Tixiao Shan, Abhinav Rajvanshi · 21次阅读 · 2026年6月15日
Distributed SLAMScene Graph Matching
2026年6月15日