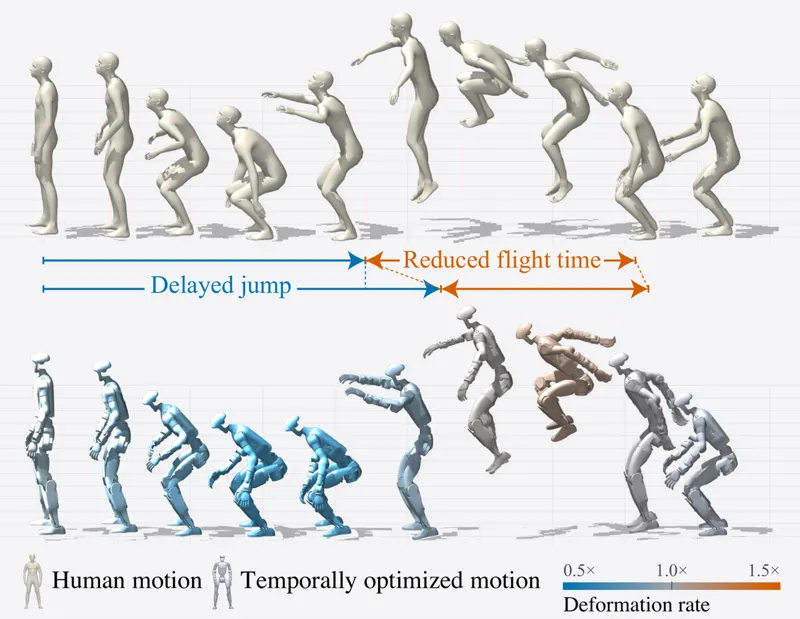
面向足式机器人的稠密时序动作重定向DTMR 将参考动作的相位增量与 PD 关节目标联合优化,按机器人动力学局部伸缩节奏,在 999 段动作上提升精度并将运行时间缩短约 19–21 倍。Jaeryeong Kim, Taerim Yoon, Jin Cheng · 35次阅读 · 2026年9月29日人形机器人运动重定向2026年9月29日