
AgenticRoboRL:将编码智能体后训练引入机器人智能体
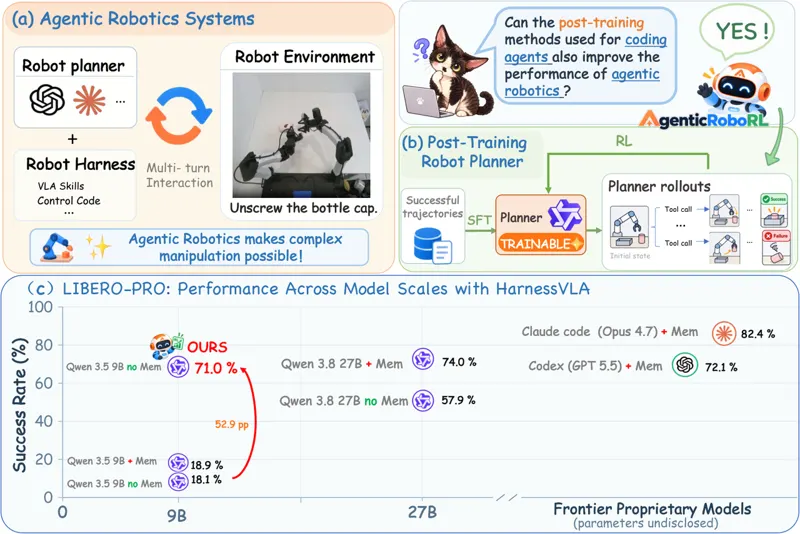
机器人智能体通常由大模型规划器与执行框架协作完成操作任务,但已有系统多依赖强力的闭源模型,并未真正提升规划器自身能力。AgenticRoboRL 研究能否把编码智能体的后训练方法迁移到机器人规划器,并兼容调用视觉语言动作技能与生成控制代码两类执行机制。方法先用成功教师轨迹做监督微调,再通过记录代理保存多轮交互中的上下文、词元与对数概率,并由执行框架适配器关联任务结局,用任务成功作为终局奖励执行强化学习。仅训练规划器、冻结底层执行组件。基于 9B 规划器的实验在 LIBERO-PRO 上把成功率从 18.1% 提升到 71.0%,在 LIBERO-Plus 上从 19.2% 提升到 72.2%;在生成控制代码的 CaP-X 执行框架中由 2.7% 提升到 28.5%。
Xinxin Liu, Bingxin Xu, Wenrui Bao · 9次阅读 · 2026年10月20日
Agentic Robotics机器人操控
2026年10月20日