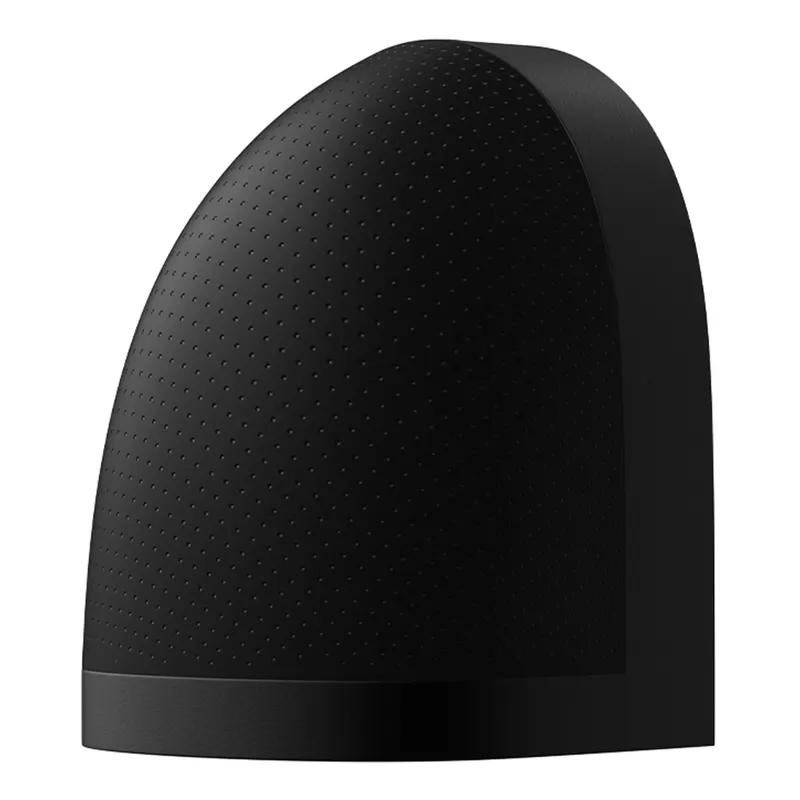
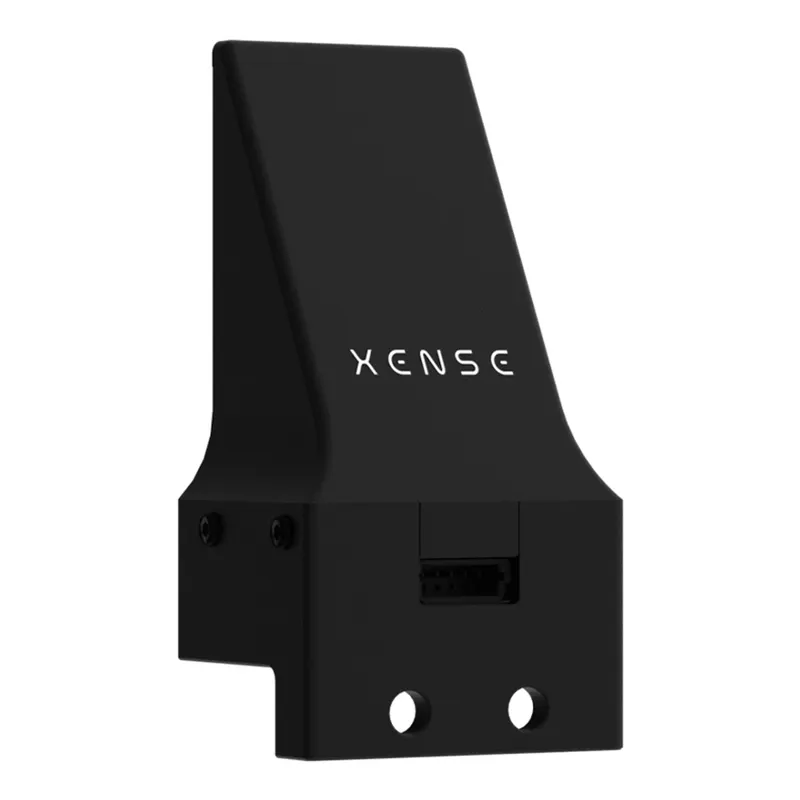
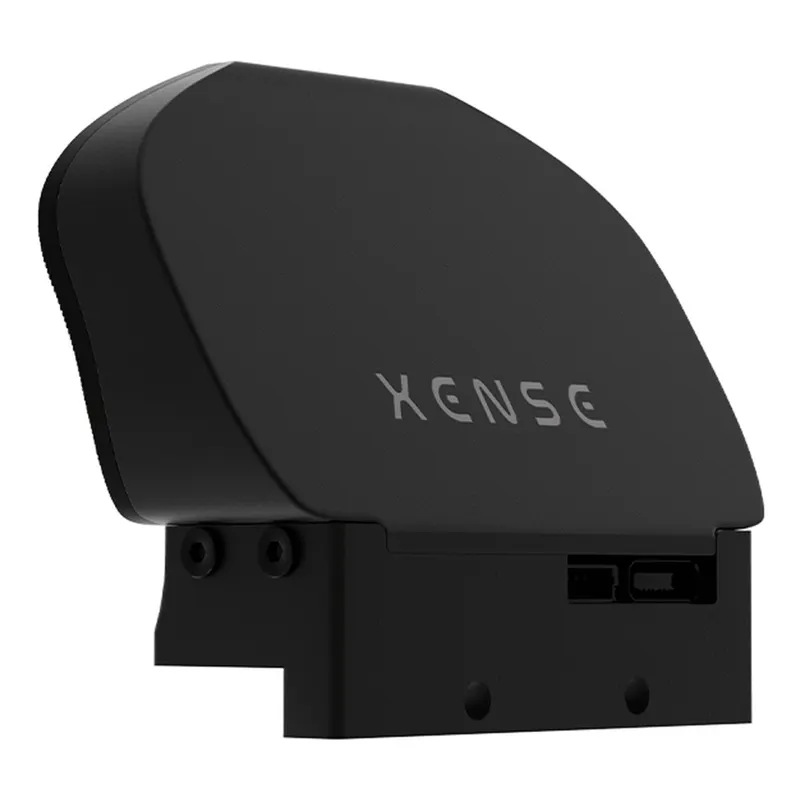
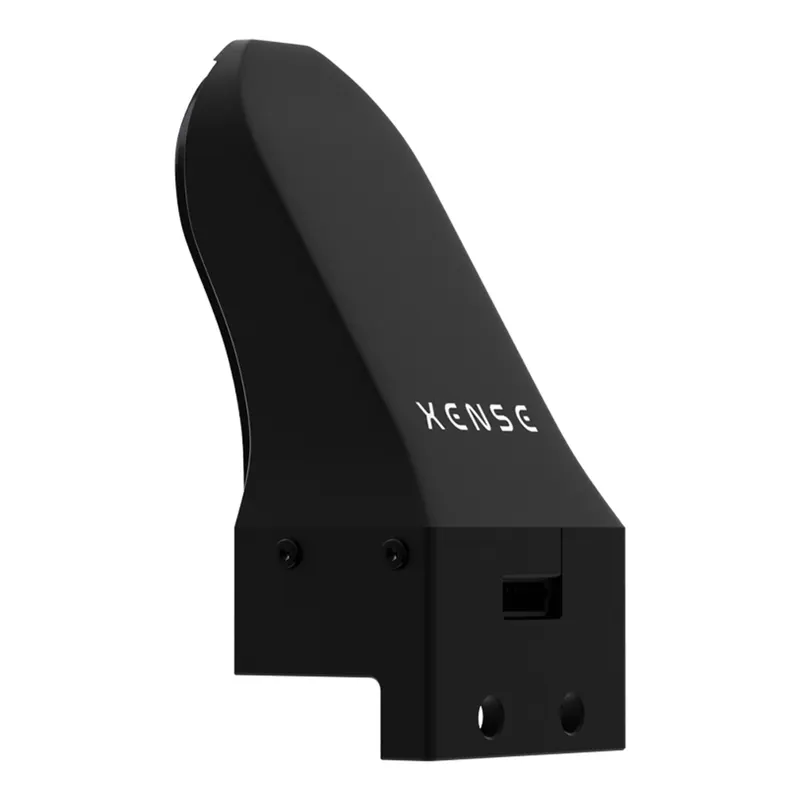
千觉机器人精灵指尖型光学视触觉传感器,传感面积 15×18 mm,整机仅 22.2×15.4×14.2 mm,标记点密度 125 个/cm²,空间分辨率 0.04 mm,采样 30-150 Hz,UVC 协议,功率 0.3 W,变形场精度 0.08 mm,合力精度 0.03 N;六模态感知,专为灵巧手指指尖设计。
零部件
千觉机器人光子光学视触觉传感器,楔形结构,传感面积 17.5×29.5 mm,整机 52.8×27×22 mm,标记点密度 120 个/cm²,空间分辨率 0.03 mm,采样 30-150 Hz,UVC 协议,功率 0.6 W,变形场精度 0.06 mm,合力精度 0.02 N;六模态感知,适合狭小空间夹爪集成。
千觉机器人夸克 W1 光学视触觉传感器,传感面积 25×35 mm,整机 61.5×60×27 mm,标记点密度 100 个/cm²,空间分辨率 0.03 mm,采样 30-150 Hz,UVC 协议,5V 供电,功率 1 W,变形场精度 0.06 mm,合力精度 0.02 N;六模态感知,面向更大接触面的夹爪触觉方案。
千觉机器人夸克 N1 光学视触觉传感器,传感面积 18×33 mm,空间分辨率 0.03 mm,标记点密度 100 个/cm²,柔性层 2-5 mm,采样 30-150 Hz,UVC 协议,5V 供电,功率 0.6 W,变形场精度 0.06 mm,合力精度 0.02 N;支持三维形貌、纹理识别、六维合力、三维分布力、滑移检测、运动追踪六大感知模态,适配夹爪与灵巧手触觉感知。