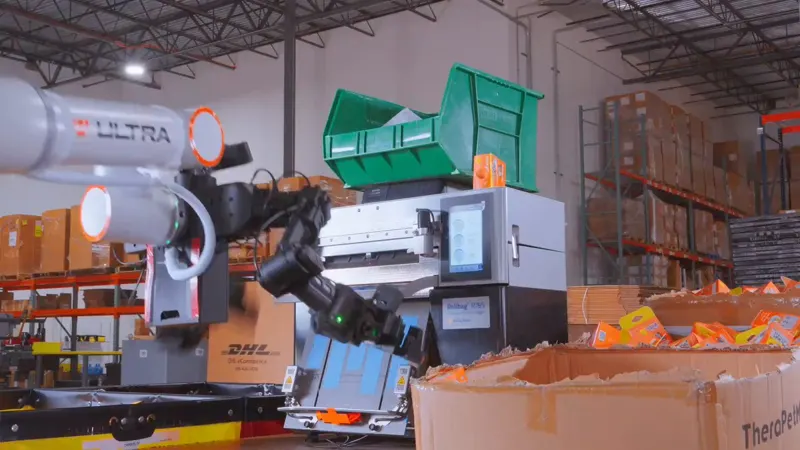
1:01Ultra 融资 5000 万美元做机器人租赁@ritwikpavan · 275次播放 · 2026-10-09Robotics-as-a-ServiceWarehouse Automation
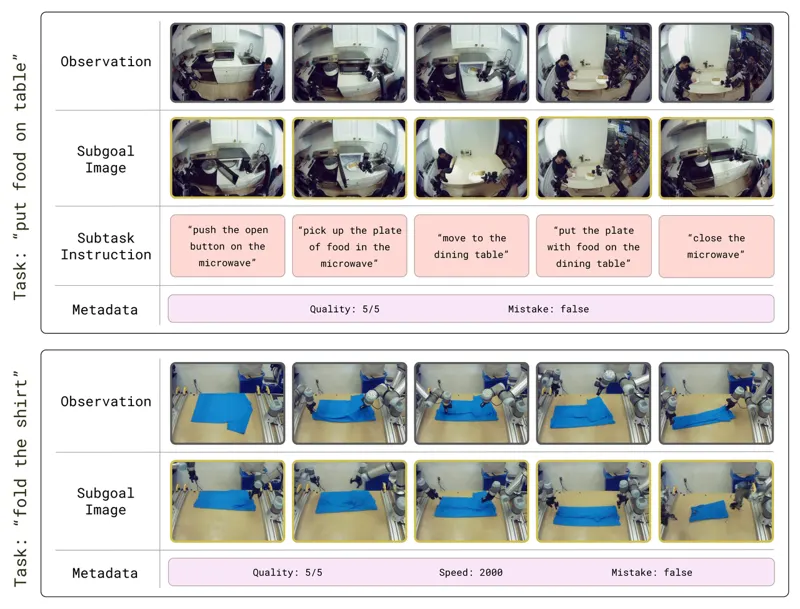
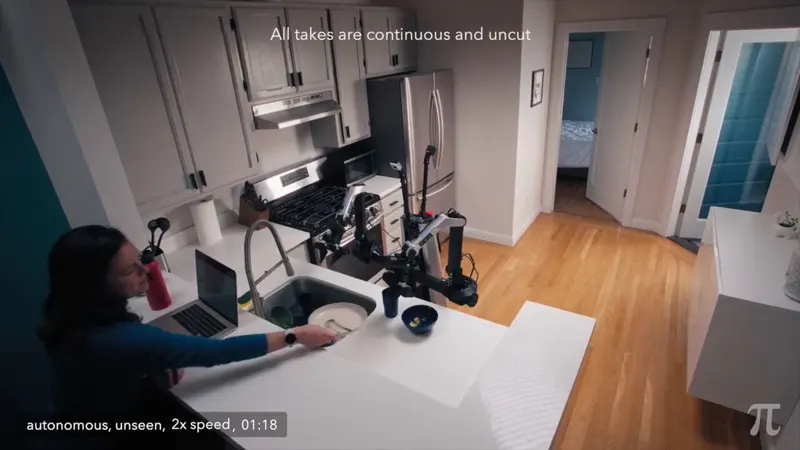
π0.7:可操控的通用机器人基础模型与涌现能力Physical Intelligence 提出可操控的机器人基础模型 π0.7:通过语言指令、子目标图像与任务元数据等多模态上下文条件化,在未见环境多阶段任务、零样本跨本体泛化中开箱即用,性能比肩 RL 微调专用策略,并展现涌现能力。Physical Intelligence, Bo Ai, Ali Amin · 1147次阅读 · 2026年4月16日机器人基础模型视觉语言动作模型2026年4月16日

 1:33