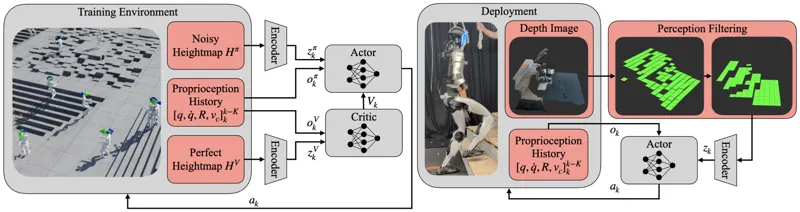
架构即一切:鲁棒人形运动的多样性使能甜蜜点非结构化环境中鲁棒的人形运动需要平衡快速低级稳定和较慢感知决策的架构。本文展示了一种简单的分层控制架构——高频本体感知稳定器与紧凑低频感知策略相结合——能够实现更鲁棒的运动。核心思想是架构设计本身就能创造鲁棒性的甜蜜点。Blake Werner, Lizhi Yang, Aaron D. Ames·2025年10月16日人形机器人分层控制鲁棒运动2025年10月16日
 0:16