考虑非可忽略操作臂动力学的四足机器人移动操作非线性MPC框架
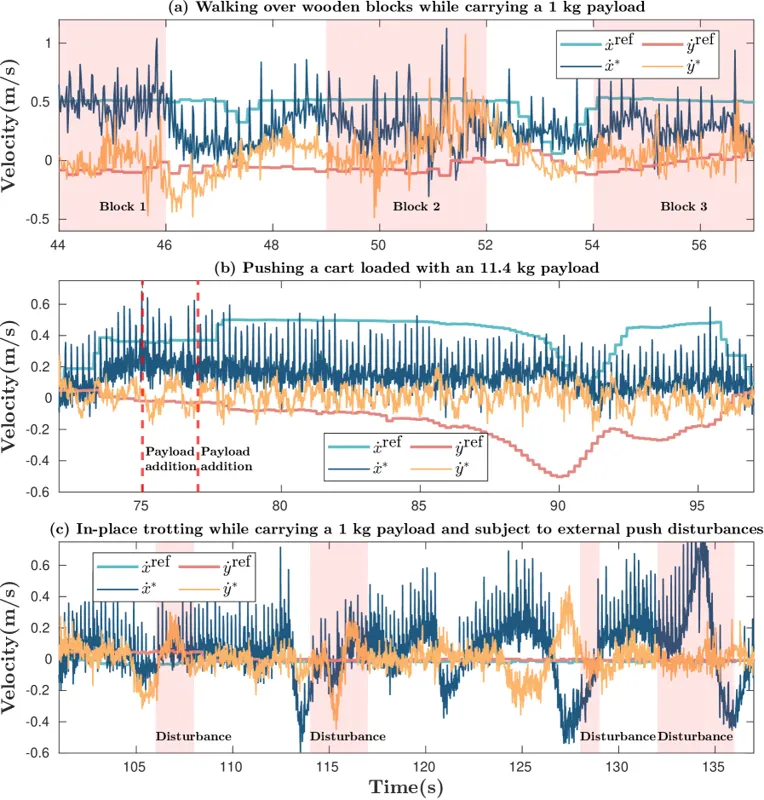
模型预测控制(MPC)结合降阶模板模型已成为四足机器人行走控制的强大工具。然而,当四足机器人配备操作臂时,操作臂的动力学可能对整体系统行为产生非可忽略的影响。本文提出了一种非线性 MPC 框架,专门针对具有非可忽略操作臂动力学的四足机器人移动操作场景。该框架显式地将操作臂的动力学耦合纳入模型预测控制公式中,使控制器能够协调行走和操作行为,同时保持整体系统稳定性。通过仿真和实验验证,该方法相比于忽略操作臂动力学的传统方法,在操作精度和系统稳定性方面均有显著提升。
Ruturaj Sambhus, Kapi Ketan Mehta, Ali MirMohammad Sadeghi2025年7月29日
模型预测控制移动操作四足机器人2025年7月29日