
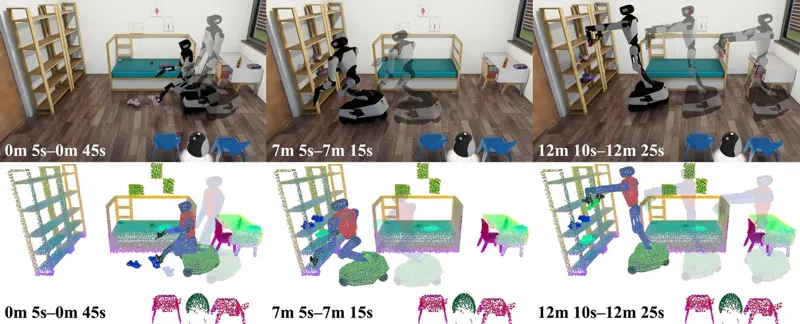
SERF:面向长时程移动操作的时空环境与机器人特征图
SERF 把环境物体和机器人表面统一表示为共享隐空间中的神经点,并在线更新其空间位置。环境点通过实例级刚体配准跟随桌子、椅子等物体移动,机器人点通过正运动学跟随基座、机械臂和末端执行器变化;共享解码器把局部神经点特征还原为 DINOv3 视觉特征。策略再通过三个基座半径、左右末端执行器、机器人本体、环境本体和全局八个分支提取地图 token,与图像、本体状态和语言任务共同条件化 VLA。论文在 BEHAVIOR-1K 三个长时程移动操作任务上把平均进度从 PI0.5 微调的 44.0% 提升到 58.7%,并在机载标签与位姿估计、物体掉落恢复和未访问区域实验中报告增益。
Sunghwan Kim, Byeonghyun Pak, Kehan Long · 29次阅读 · 2026年6月11日
视觉语言动作模型移动操作
2026年6月11日