看见所需,想象所向:自构造表征空间上的导航基础模型
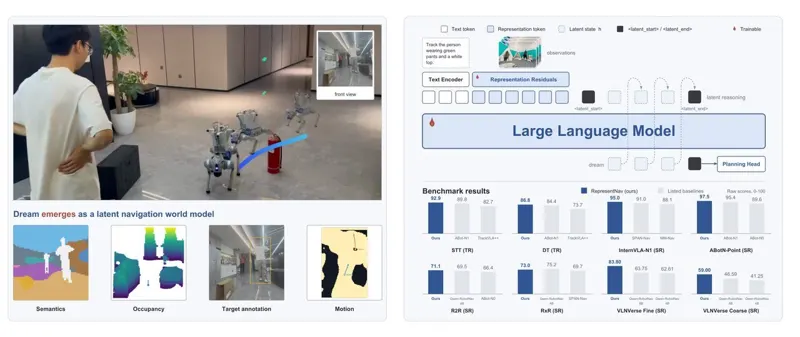
RepresentNav 让导航任务自己选择三个冻结视觉基础模型中不同深度的信息,并在同一潜在空间预测四个未来状态,再生成八个与体素无关的航点;仿真基准、潜在状态探针和真实机器人实验共同检验这种按任务看、在同空间想象的导航接口。
Jiawei Chen, Yinxi Wang, Zihan Yang · 118次阅读 · 2026年10月22日
机器人导航具身智能
2026年10月22日本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。