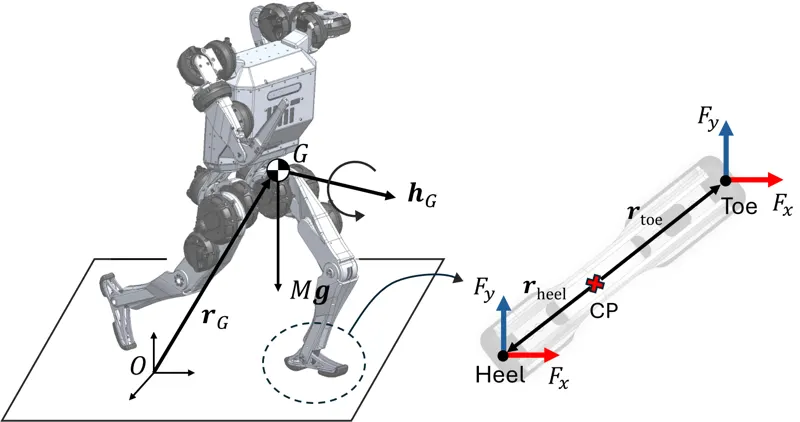
通过质心动量正则化多智能体强化学习学习人形手臂运动人类在行走时自然摆动手臂以调节全身动力学、降低角动量并帮助保持平衡。受此启发,本文提出肢体级多智能体强化学习框架,通过涌现的手臂运动实现人形机器人的协调全身控制。方法对手臂和腿采用分离的actor-critic结构。Ho Jae Lee, Se Hwan Jeon, Sangbae Kim·2025年7月5日人形机器人多智能体RL手臂运动2025年7月5日
 0:08