月泉仿生
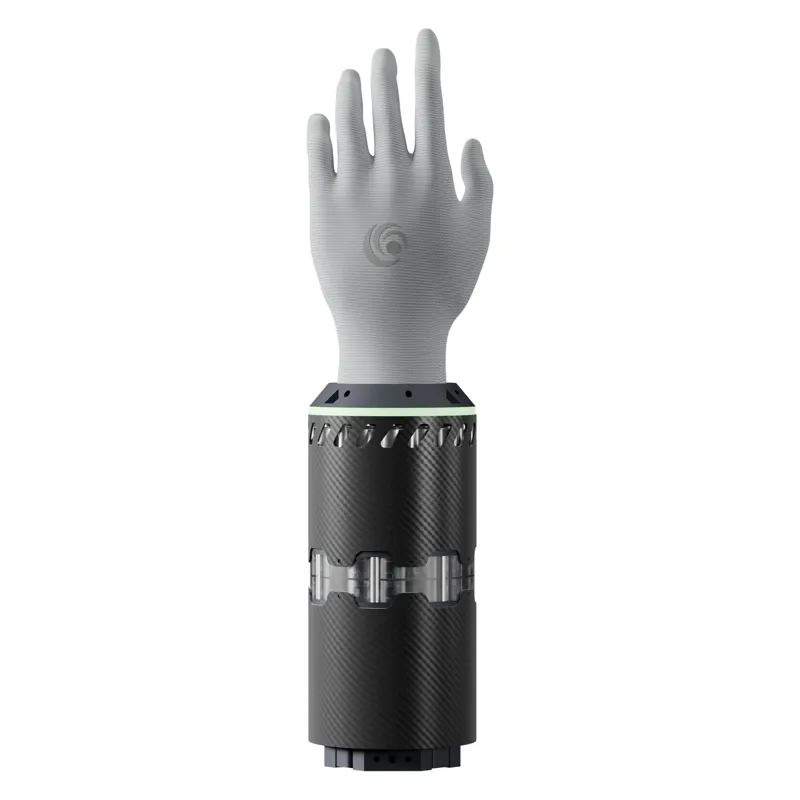
应手Y-Hand M1基于任雷教授国际首创的仿生拉压体机器人理论与技术:颠覆传统刚性铰链设计,关节可实现三维6自由度运动;磁集电驱人工肌肉重现人体骨骼肌生物力学特性;仿生多层多级刚柔耦合系统设计。整手38自由度,抓握力330N(整手握力28.7kg)、单指输出力180N;整手闭合时间仅0.2s;指尖定位精度0.04mm;手指挠度59mm/N,实现力量、速度、精度、灵活、柔顺五位一体的安全物理交互。
零部件
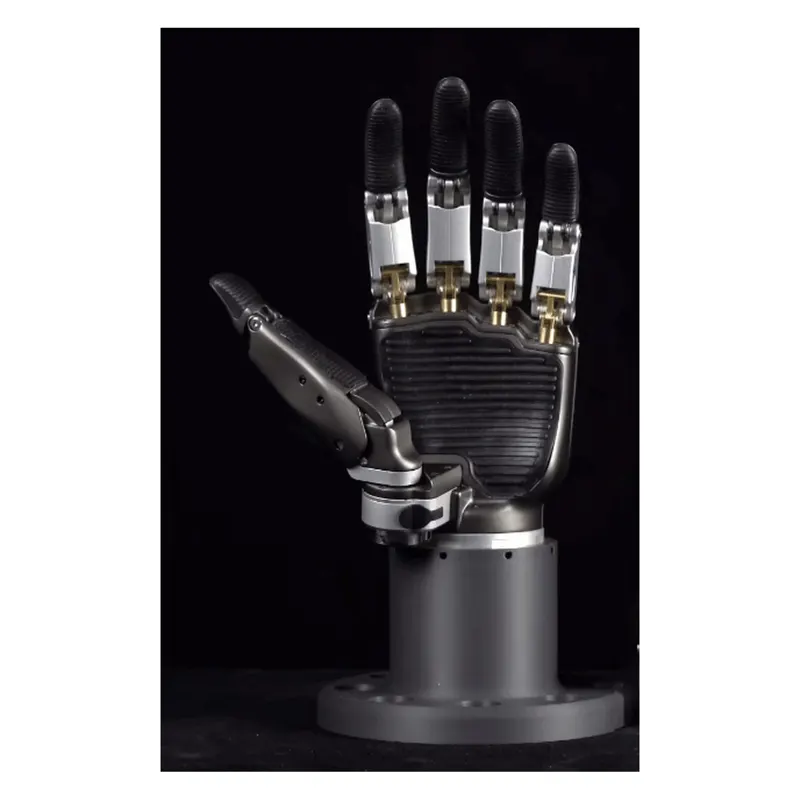
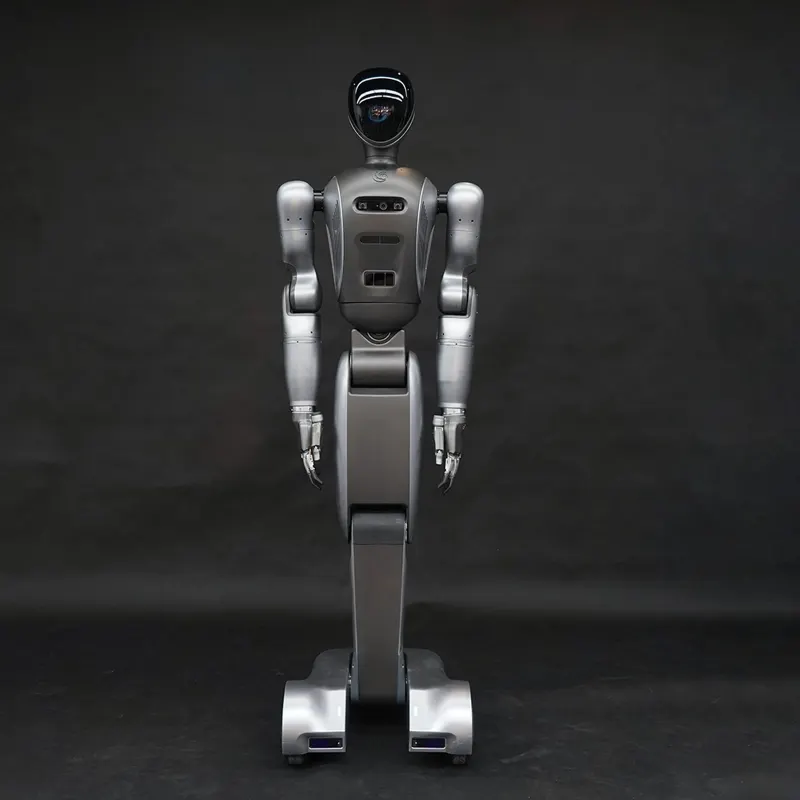
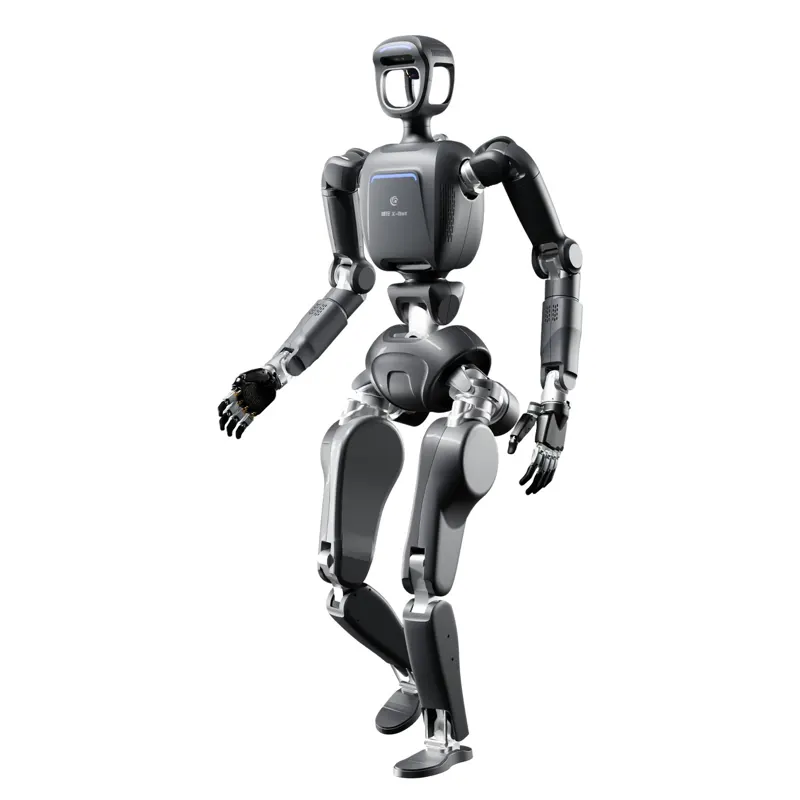
信手X-Hand M1是月泉仿生的刚性仿生灵巧手:11个关节,类人手尺寸与节段比例,仿生掌弓与仿生环形斜轴设计,高功率密度电机矩阵驱动。力量与速度兼备:五指抓握力100N、指尖力30N,整手提拉负载达40kg,而自重仅630g;五指闭合时间0.4s,指尖重复定位精度±0.1mm。灵敏感知:掌内集成472个触觉传感单元。接口为Ethernet,CAN/RS485支持定制,可搭配博行X-Bot与博文W-Bot整机使用。
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。

 人形