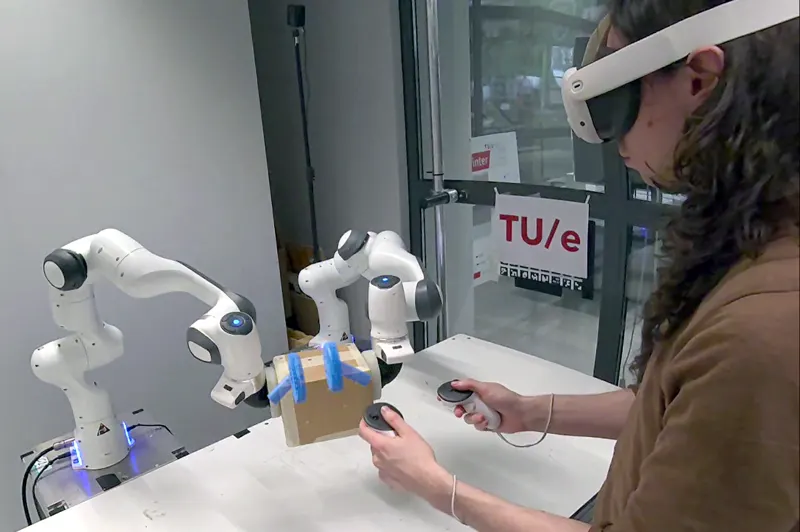
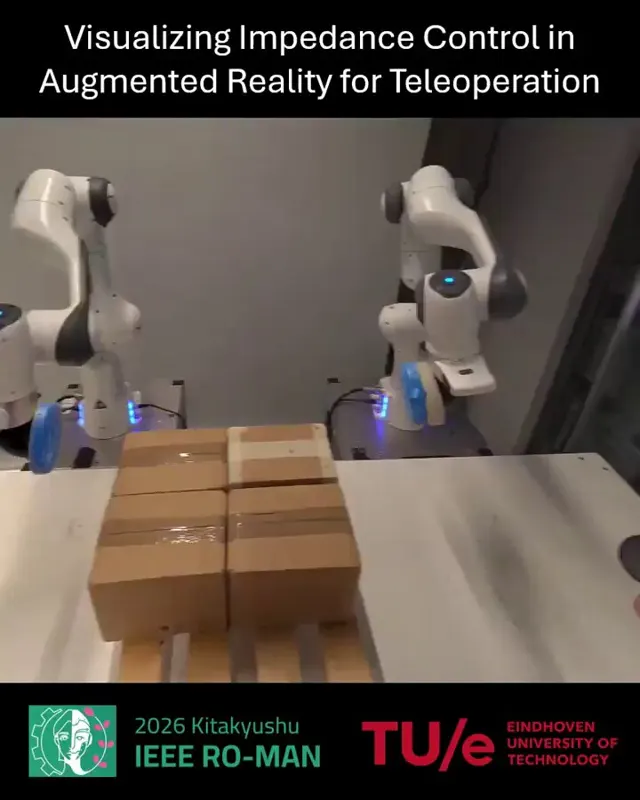
AR 可视化提升接触丰富操作的遥操作性能研究提出 AR 可视化阻抗目标以提供力反馈,无需昂贵硬件。双臂实验表明,力控关键任务完成时间减少 24%。Gijs van den Brandt, Femke van Beek, Elena Torta·2026年3月26日遥操作AR双臂2026年3月26日
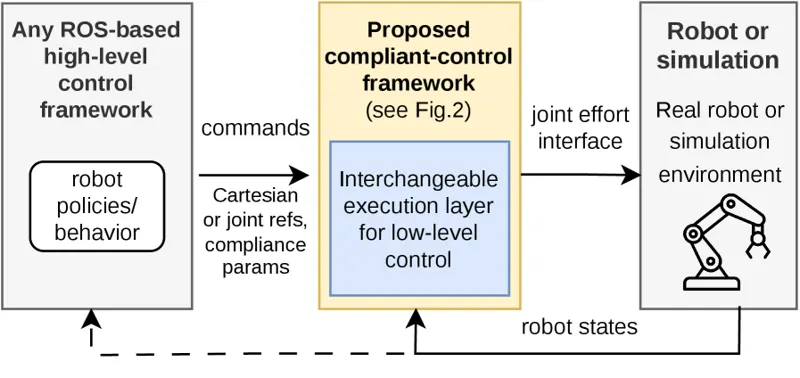
即插即用顺应:任意取向顺应轴的在线变阻抗模块化框架面向任意取向顺应轴的在线变阻抗控制模块化框架,即插即用。Mihael Simonič, Xiaocong Li·2026年7月24日Variable Impedance顺应模块化2026年7月24日