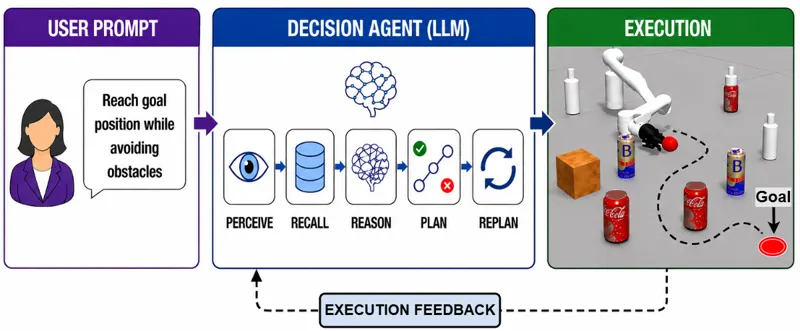
RoboNav-Arm:智能体驱动的机械臂避障框架提出RoboNav-Arm框架:LLM决策智能体调度场景理解、记忆检索与轨迹规划三大模块,自适应选择RRT系规划器并做安全膨胀校验,四场景无碰撞成功率100%至83.3%。Aachal Sharma, Narendra Kumar Dhar·2026年6月25日机械臂避障运动规划2026年6月25日
 0:47