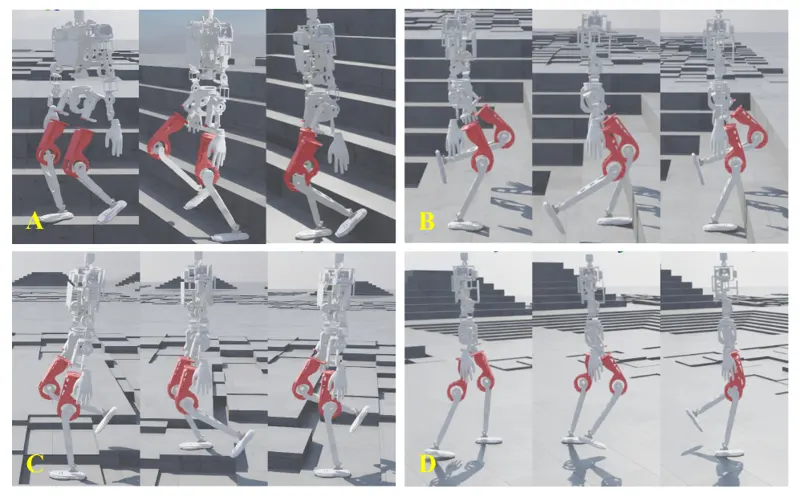
PRIOR:基于参考步态先验的感知人形运动学习训练能够以自然步态穿越复杂地形的感知人形运动策略仍是开放挑战,通常需要多阶段训练流程、对抗目标或大量真实世界校准。本文提出PRIOR,一个基于Isaac Lab构建的高效可复现框架,通过参考步态先验实现鲁棒的地形穿越。Chenxi Han, Shilu He, Yi Cheng·2026年3月19日Isaac Lab人形机器人强化学习2026年3月19日