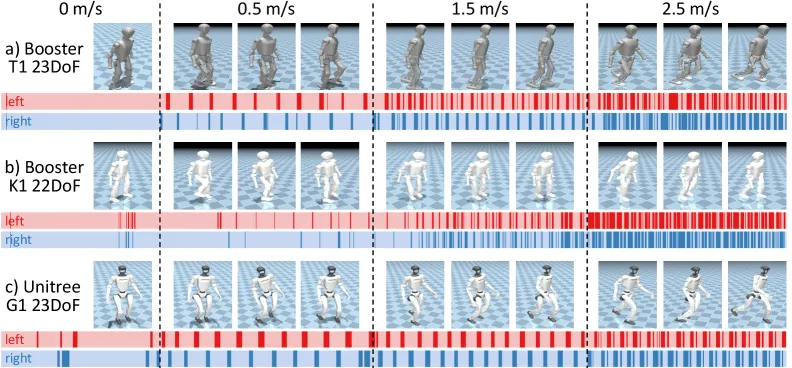
GaitSpan:从行走到跑步的人形机器人步态生长将预训练行走策略当作种子技能,通过 GaitWave 节奏生成、H-SLIP 步态动态塑形和残差适应三个模块,让一个策略连续覆盖行走→慢跑→跑步,在五种人形形态上实现零样本迁移。Kwan-Yee Lin, Zilin Wang, Janelle J. Liu·2026年7月13日人形机器人步态强化学习2026年7月13日
 1:41