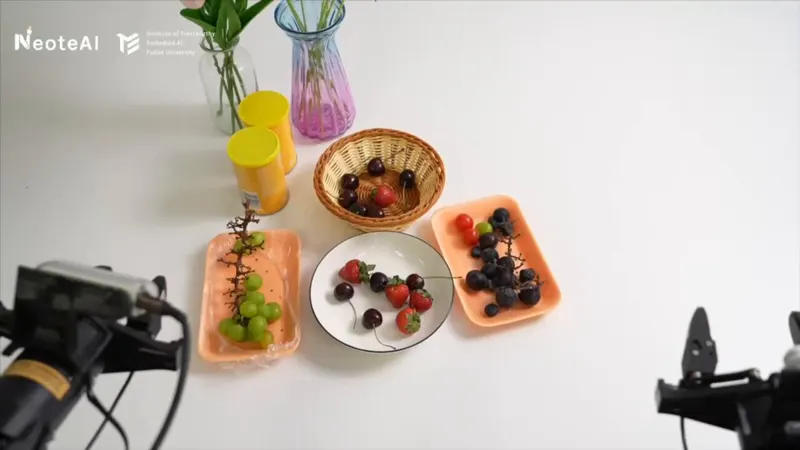
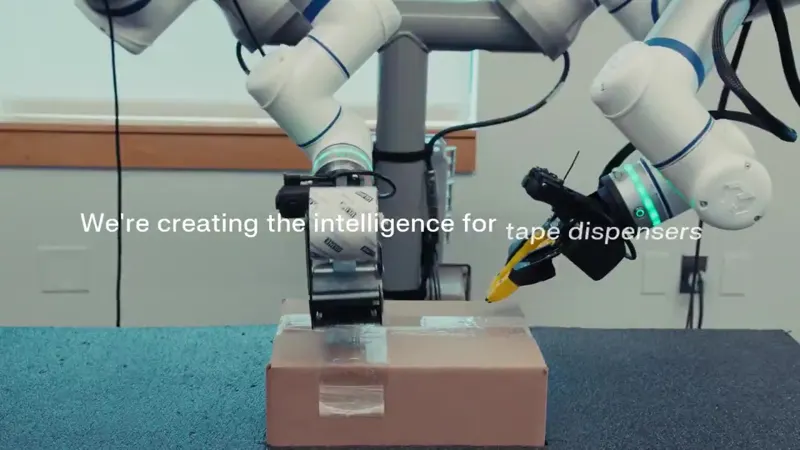
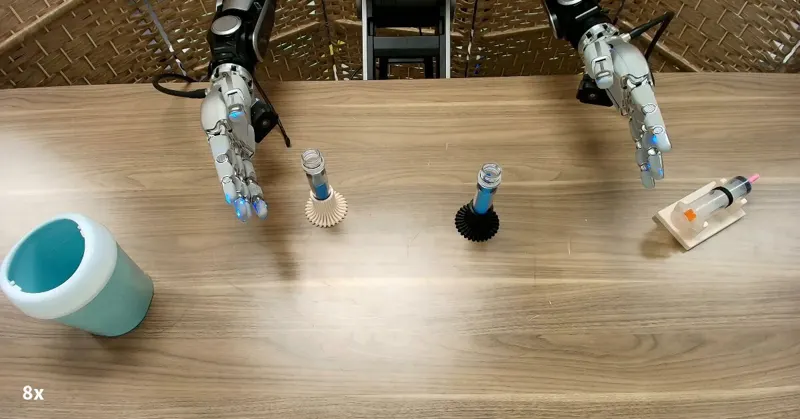
1:21复旦 TEAI 与 NeoteAI 发布 N₀-Foundation 触觉具身操作基础模型@robotsdigest · 406次播放 · 2026-09-01NeoDataNeoteAITEAI
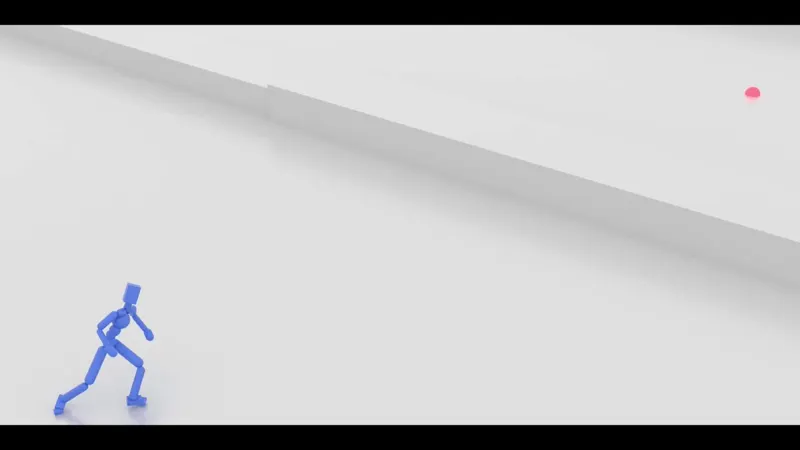
0:18LightNav-0:Light Origins 发布通用机器人导航大脑@LightOrigins_ · 231次播放 · 2026-08-26LightNav-0Light Origins机器人导航
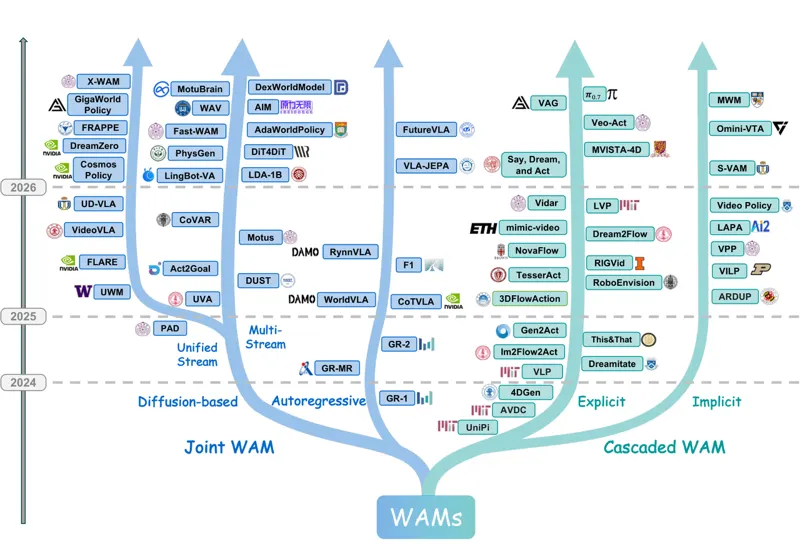
世界行动模型 (WAMs):统一 VLA 与世界模型提出世界行动模型 (WAMs),统一状态预测与动作生成,弥补 VLA 局限。构建分类体系并分析数据生态。Siyin Wang, Junhao Shi, Zhaoyang Fu·2026年5月12日具身智能视觉语言动作模型世界模型2026年5月12日
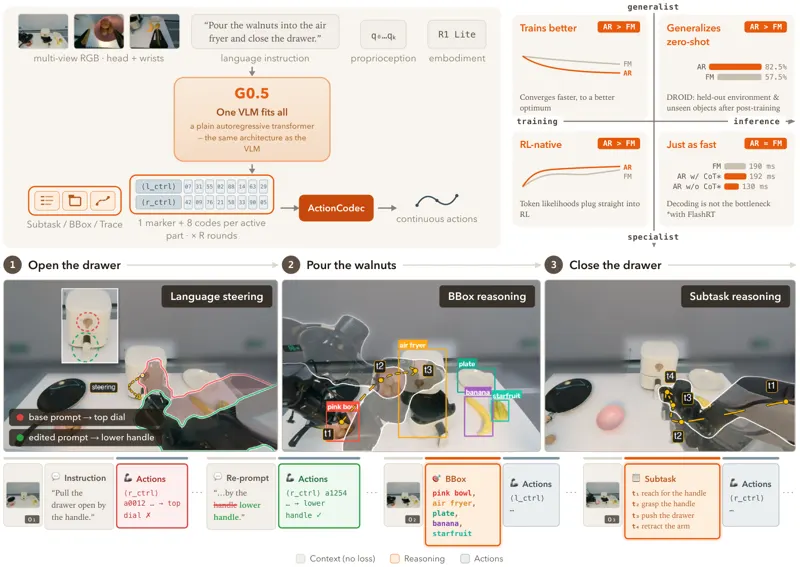
G0.5:单一自回归流统一机器人推理与动作G0.5 用单一 Transformer 解码器在统一目标下同时生成推理与动作 token,配合跨本体动作分词器、原生思维链流与视觉记忆模块,在真机微调、BEHAVIOR、DROID、LIBERO 等 7 项基准上超越 π0.5 与 GR00T-N1.7。Yicheng Liu, Zibin Dong, Baijun Ye·2026年8月12日视觉语言动作模型Galaxea基础模型2026年8月12日
前沿论文gr00t-n1-2025GR00T N1:NVIDIA人形机器人基础模型英伟达人形机器人基础模型GR00T N1: NVIDIA 人形机器人基础模型GR00T N1 是 NVIDIA 发布的人形机器人基础模型,结合视觉-语言理解和动作生成,支持跨平台迁移和人形机器人通用技能学习。NVIDIA英伟达人形机器人基础模型
 0:09